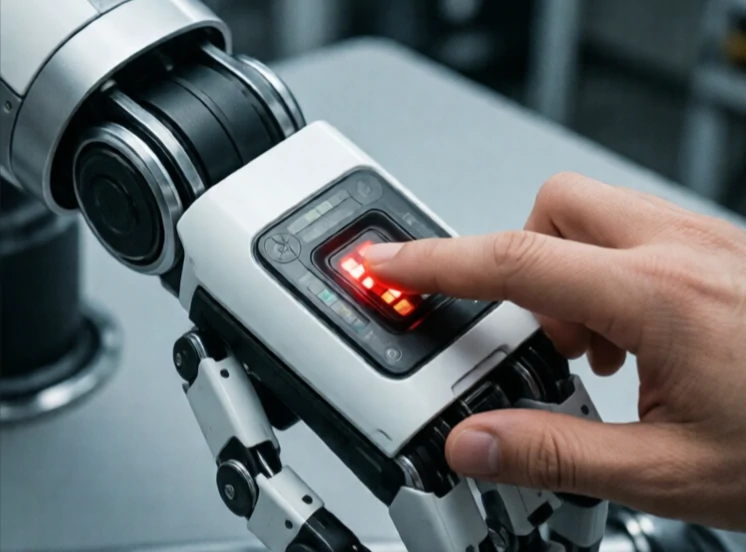
Η ανίχνευση σύγκρουσης είναι ο τρόπος με τον οποίο ένα ρομπότ γνωρίζει ότι έχει χτυπήσει κάτι. Ένας διακόπτης προφυλακτήρα κάνει κλικ. Ένας αισθητήρας δύναμης μετρά μια απότομη αύξηση. Μια ένδειξη ρεύματος κινητήρα μεταβαίνει όταν ο βραχίονας ακινητοποιείται. Το σήμα λέει στον ελεγκτή να σταματήσει, να κάνει όπισθεν ή να αλλάξει στρατηγική.
Στην προσομοίωση, η ανίχνευση σύγκρουσης είναι μαθηματική. Οι αλγόριθμοι ελέγχουν εάν τα τρισδιάστατα μοντέλα τέμνονται. Στον πραγματικό κόσμο, είναι φυσικό. Οι αισθητήρες επαφής, οι μετρητές τάσης και τα επιταχυνσιόμετρα ανιχνεύουν την πρόσκρουση. Ορισμένα ρομπότ χρησιμοποιούν το ρεύμα του κινητήρα ως υποκατάστατο της δύναμης: όταν το ρεύμα αυξάνεται απροσδόκητα, το ρομπότ συμπεραίνει την επαφή.
Μέθοδοι ανίχνευσης σύγκρουσης
- Διακόπτες επαφής: απλοί, δυαδικοί, φθηνοί.
- Αισθητήρες δύναμης/ροπής: μετρούν την κατεύθυνση και το μέγεθος.
- Παρακολούθηση ρεύματος κινητήρα: χωρίς επιπλέον υλικό, λιγότερο ακριβής.
- Αισθητήρες δέρματος: χωρητικές ή πιεζοηλεκτρικές συστοιχίες που καλύπτουν το σώμα του ρομπότ.
- Βασισμένο στην όραση: ανίχνευση απροσδόκητης εγγύτητας αντικειμένων πριν από την επαφή.
Η ταχύτητα ανίχνευσης έχει σημασία. Ένα ρομπότ που κινείται γρήγορα πρέπει να ανιχνεύει την επαφή σε χιλιοστά του δευτερολέπτου για να αποφύγει ζημιές. Ένα ήπιο co-bot μπορεί να αντέξει οικονομικά να είναι πιο αργό. Ορισμένα συστήματα διακρίνουν μεταξύ της αναμενόμενης επαφής, όπως το πιάσιμο ενός αντικειμένου, και της απροσδόκητης επαφής, όπως το χτύπημα σε έναν τοίχο. Αυτή η διάκριση εμποδίζει το ρομπότ να ρίχνει ένα εξάρτημα κάθε φορά που αγγίζει κάτι. Η ανίχνευση σύγκρουσης είναι η αίσθηση της αφής για τις μηχανές. Χωρίς αυτήν, τα ρομπότ είναι τυφλά και αδέξια. Με αυτήν, μπορούν να εργάζονται σε ακατάστατους, γεμάτους ανθρώπους χώρους.
Comments
No comments yet. Be the first to share a thought.
Leave a comment