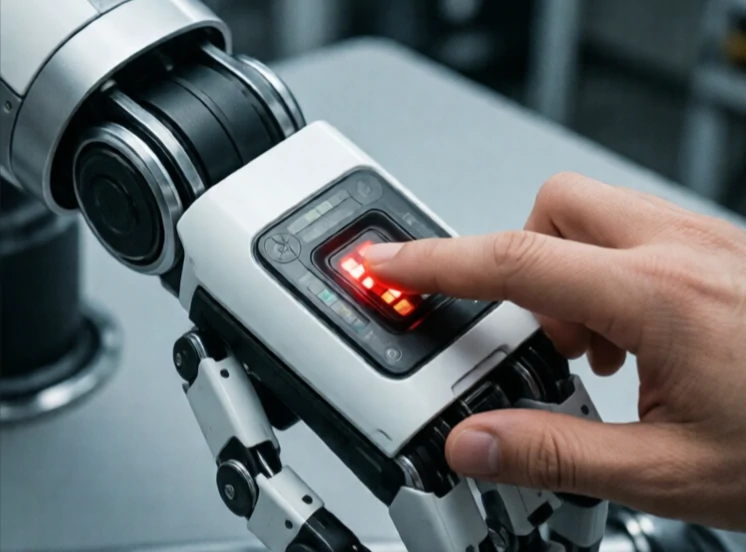
碰撞检测是机器人感知是否撞到物体的机制。碰撞检测时,保险杠开关会发出咔哒声。力传感器会测量到一个尖峰信号。当机械臂停滞时,电机电流读数会跃升。该信号指示控制器停止、后退或改变策略。
在仿真中,碰撞检测是数学上的。算法会检查三维模型是否相交。而在现实世界中,碰撞检测是物理上的。接触传感器、应变计和加速度计可以检测冲击。一些机器人使用电机电流作为力的近似值:当电流意外升高时,机器人会推断发生了接触。
碰撞检测方法
- 接触式开关:结构简单、二元、价格低廉。
- 力/扭矩传感器:测量方向和大小。
- 电机电流监测:无需额外硬件,但精度较低。
- 皮肤传感器:覆盖机器人身体的电容式或压电式阵列。
- 基于视觉:在接触前检测意外接近的物体。
检测速度至关重要。高速移动的机器人需要在几毫秒内检测到接触,以避免损坏。而轻柔的协作机器人则可以慢一些。一些系统能够区分预期接触(例如抓取物体)和非预期接触(例如撞到墙壁)。这种区分可以防止机器人每次接触物体时都掉落零件。碰撞检测对于机器来说就像触觉。没有它,机器人就像盲人一样笨拙。有了它,它们就能在杂乱拥挤、人来人往的空间中工作。
Comments
No comments yet. Be the first to share a thought.
Leave a comment