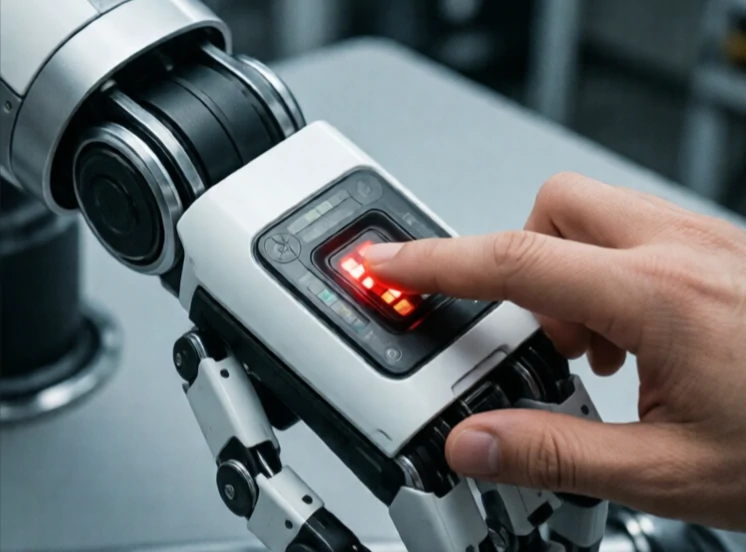
Die Kollisionserkennung ist die Methode, mit der ein Roboter erkennt, wenn er mit einem Hindernis kollidiert ist. Ein Stoßschalter klickt. Ein Kraftsensor misst einen Ausschlag. Die Strommessung des Motors schlägt sprunghaft aus, wenn der Roboterarm blockiert. Dieses Signal veranlasst die Steuerung, anzuhalten, zurückzusetzen oder die Strategie zu ändern.
In Simulationen erfolgt die Kollisionserkennung mathematisch. Algorithmen prüfen, ob sich 3D-Modelle überschneiden. In der Realität ist sie physikalisch. Kontaktsensoren, Dehnungsmessstreifen und Beschleunigungsmesser erfassen Stöße. Einige Roboter nutzen den Motorstrom als Indikator für die Kraft: Steigt der Strom unerwartet an, schließt der Roboter auf einen Kontakt.
Kollisionserkennungsmethoden
- Kontaktschalter: einfach, binär, günstig.
- Kraft-/Drehmomentsensoren: messen Richtung und Stärke.
- Motorstromüberwachung: keine zusätzliche Hardware, weniger präzise.
- Hautsensoren: kapazitive oder piezoelektrische Anordnungen, die den Roboterkörper bedecken.
- Bildbasierte Technologie: Erkennung unerwarteter Objektnähe vor dem Kontakt.
Die Erkennungsgeschwindigkeit ist entscheidend. Ein sich schnell bewegender Roboter muss Kollisionen in Millisekunden erkennen, um Beschädigungen zu vermeiden. Ein sanfterer Cobot kann langsamer agieren. Manche Systeme unterscheiden zwischen erwarteten Kollisionen, wie dem Greifen eines Objekts, und unerwarteten Kollisionen, wie dem Anstoßen an eine Wand. Diese Unterscheidung verhindert, dass der Roboter bei jeder Berührung ein Teil verliert. Kollisionserkennung ist der Tastsinn der Maschinen. Ohne sie sind Roboter blind und ungeschickt. Mit ihr können sie auch in unübersichtlichen, von Menschen bevölkerten Umgebungen arbeiten.
Comments
No comments yet. Be the first to share a thought.
Leave a comment