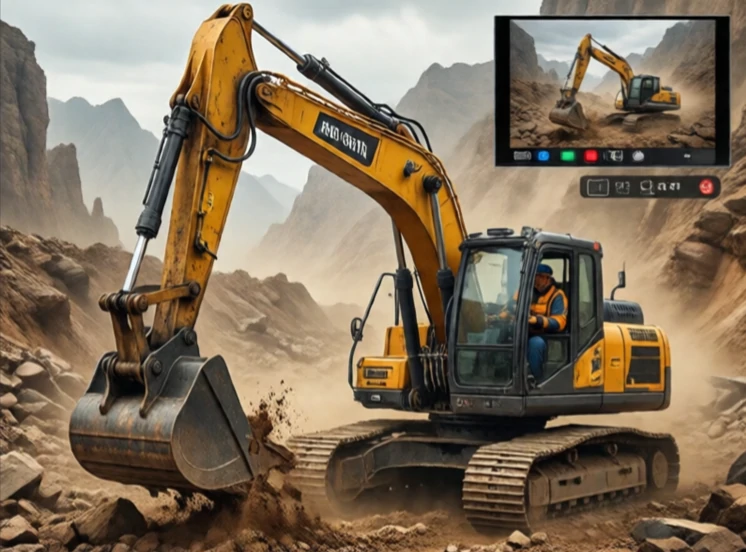
遠端機器人技術透過通訊網路控制機器人。操作員和機器人身處不同地點。連接方式可以是電纜、無線電或網路。遠端機器人技術將遠端操作擴展到遠距離,並實現了共享控制。紐約的外科醫生就是利用這項技術為另一個城市的病人做手術。加州的科學家也可以利用這項技術控制南極洲的探測車。
遠端機器人技術起源於太空和核子研究。美國國家航空暨太空總署(NASA)開發了用於衛星維修的遠端機器人系統。核工業也利用這些系統處理放射性物質。如今,遠端機器人技術已應用於醫療保健、採礦、農業和教育等領域。例如,操作員可以坐在數英里外的安全駕駛室內,操控遠端挖土機在危險現場作業。
遠端機器人技術考量
- 網路延遲:延遲會擾亂控制。
- 丟包:資料遺失會導致畫面抖動。
- 安全隱患:遠端控制鏈路可能被駭客入侵。
- 共享控制:機器人和人分工合作。
- 使用者介面:使遠端操作更加直覺。
互聯網並非為即時控製而設計。延遲不穩定,資料包到達順序也可能錯亂。這使得透過網路實現高精度遠端機器人控制變得困難。有些系統採用預測顯示,向操作員顯示機器人將要到達的位置,而不是它過去的位置。另一些系統則採用共享控制,機器人處理底層任務,而人則負責高層決策。例如,遠端挖土機可以自動控制動臂阻尼,而操作員則控制鏟鬥。遠端機器人控制不僅僅是遠距離的遠端操作,它更是一個設計問題:如何在人與機器遠距離時進行分工。答案取決於任務、網路以及故障後果。
Comments
No comments yet. Be the first to share a thought.
Leave a comment