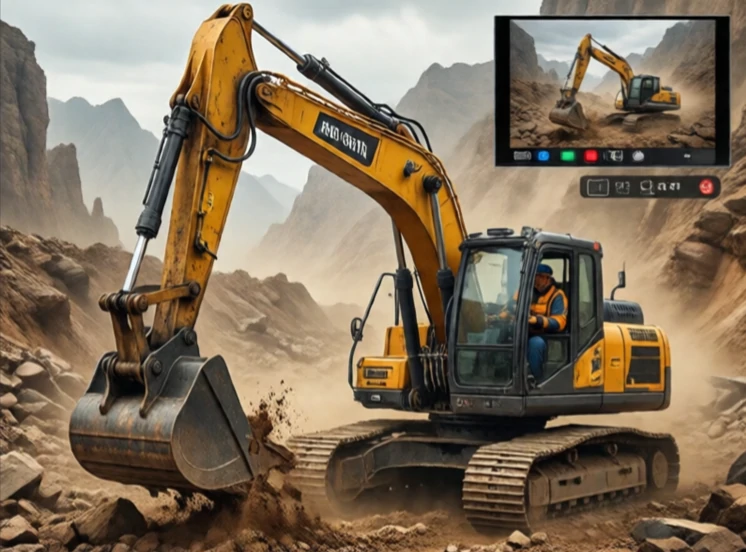
La télérobotique permet de contrôler des robots via des réseaux de communication. L'opérateur et le robot se trouvent à des endroits différents. La liaison peut être un câble, une radio ou Internet. La télérobotique étend la téléopération aux longues distances et au contrôle partagé. C'est ainsi qu'un chirurgien à New York peut opérer un patient dans une autre ville. C'est ainsi qu'un scientifique en Californie peut contrôler un rover en Antarctique.
Ce domaine est né de la recherche spatiale et nucléaire. La NASA a développé des systèmes télérobotiques pour la réparation de satellites. L'industrie nucléaire les a utilisés pour la manipulation de matières radioactives. Aujourd'hui, la télérobotique est employée dans la santé, les mines, l'agriculture et l'éducation. Une excavatrice télécommandée peut travailler sur un site dangereux tandis que l'opérateur reste en sécurité dans une cabine située à plusieurs kilomètres de là.
Considérations relatives à la télérobotique
- Latence du réseau : les retards perturbent le contrôle.
- Perte de paquets : les données perdues provoquent des saccades.
- Sécurité : les liaisons de contrôle à distance peuvent être piratées.
- Contrôle partagé : robot et humain se répartissent les tâches.
- Interface utilisateur : rendre le fonctionnement à distance intuitif.
Internet n'est pas conçu pour le contrôle en temps réel. La latence est variable et les paquets arrivent dans le désordre. C'est ce qui rend difficile la télérobotique de haute précision via Internet. Certains systèmes utilisent des affichages prédictifs, indiquant à l'opérateur la position future du robot, et non sa position initiale. D'autres utilisent un contrôle partagé : le robot gère les tâches de base tandis que l'humain prend les décisions stratégiques. Une pelle mécanique télécommandée peut ainsi gérer automatiquement l'amortissement de la flèche pendant que l'opérateur contrôle le godet. La télérobotique ne se limite pas à la téléopération à distance. C'est un problème de conception : comment répartir le travail entre l'humain et la machine lorsqu'ils sont éloignés l'un de l'autre ? La solution dépend de la tâche, du réseau et des conséquences d'une panne.
Comments
No comments yet. Be the first to share a thought.
Leave a comment