远程机器人技术通过通信网络控制机器人。操作员和机器人身处不同地点。连接方式可以是电缆、无线电或互联网。远程机器人技术将远程操作扩展到远距离,并实现了共享控制。纽约的外科医生就是利用这项技术为另一个城市的病人做手术。加利福尼亚的科学家也可以利用这项技术控制南极洲的探测车。
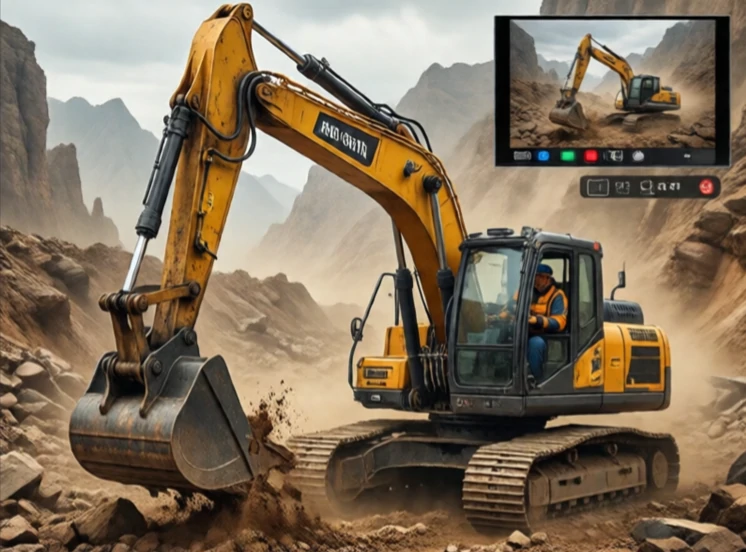
远程机器人技术起源于太空和核研究。美国国家航空航天局(NASA)开发了用于卫星维修的远程机器人系统。核工业也利用这些系统处理放射性物质。如今,远程机器人技术已应用于医疗保健、采矿、农业和教育等领域。例如,操作员可以坐在数英里外的安全驾驶室内,操控远程挖掘机在危险现场作业。
远程机器人技术考量
- 网络延迟:延迟会扰乱控制。
- 丢包:数据丢失会导致画面抖动。
- 安全隐患:远程控制链路可能被黑客入侵。
- 共享控制:机器人和人分工合作。
- 用户界面:使远程操作更加直观。
互联网并非为实时控制而设计。延迟不稳定,数据包到达顺序也可能错乱。这使得通过互联网实现高精度远程机器人控制变得困难。一些系统采用预测显示,向操作员显示机器人将要到达的位置,而不是它过去的位置。另一些系统则采用共享控制,机器人处理底层任务,而人则负责高层决策。例如,远程挖掘机可以自动控制动臂阻尼,而操作员则控制铲斗。远程机器人控制不仅仅是远距离的远程操作,它更是一个设计问题:如何在人与机器远距离时进行分工。答案取决于任务、网络以及故障后果。
Comments
No comments yet. Be the first to share a thought.
Leave a comment