Telerobotyka steruje robotami za pośrednictwem sieci komunikacyjnych. Operator i robot znajdują się w różnych miejscach. Łącznością może być kabel, radio lub internet. Telerobotyka rozszerza teleoperację na duże odległości i umożliwia współdzielenie kontroli. W ten sposób chirurg w Nowym Jorku może operować pacjenta w innym mieście. W ten sposób naukowiec z Kalifornii może sterować łazikiem na Antarktydzie.
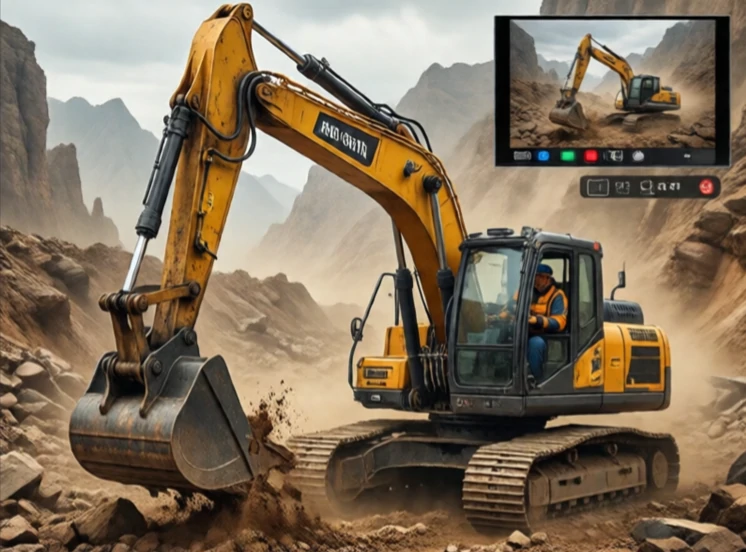
Dziedzina ta wyrosła z badań kosmicznych i jądrowych. NASA opracowała systemy telerobotyczne do naprawy satelitów. Przemysł jądrowy wykorzystywał je do obsługi materiałów radioaktywnych. Obecnie telerobotyka jest wykorzystywana w opiece zdrowotnej, górnictwie, rolnictwie i edukacji. Zdalnie sterowana koparka może pracować w niebezpiecznym miejscu, podczas gdy operator siedzi w bezpiecznej kabinie oddalonej o wiele kilometrów.
Rozważania na temat telerobotyki
- Opóźnienie sieciowe: opóźnienia zakłócają kontrolę.
- Utrata pakietów: utracone dane powodują szarpane ruchy.
- Bezpieczeństwo: łącza zdalnego sterowania mogą zostać zhakowane.
- Wspólna kontrola: robot i człowiek dzielą się zadaniami.
- Interfejs użytkownika: intuicyjna obsługa zdalna.
Internet nie jest zaprojektowany do sterowania w czasie rzeczywistym. Opóźnienia są zmienne. Pakiety docierają w nieuporządkowanej kolejności. To utrudnia precyzyjną telerobotykę przez internet. Niektóre systemy wykorzystują wyświetlacze predykcyjne, pokazujące operatorowi, gdzie robot będzie się znajdował, a nie gdzie był. Inne wykorzystują sterowanie współdzielone, gdzie robot wykonuje zadania o niskim poziomie szczegółowości, a człowiek podejmuje decyzje o wysokim poziomie szczegółowości. Zdalna koparka może automatycznie regulować wysięgnik, podczas gdy operator steruje łyżką. Telerobotyka to nie tylko teleoperacja na odległość. To problem projektowy: jak podzielić pracę między człowieka a maszynę, gdy znajdują się oni daleko od siebie. Odpowiedź zależy od zadania, sieci i konsekwencji awarii.
Comments
No comments yet. Be the first to share a thought.
Leave a comment