टेलेरोबोटिक्स संचार नेटवर्क के माध्यम से रोबोटों को नियंत्रित करता है। ऑपरेटर और रोबोट अलग-अलग स्थानों पर हो सकते हैं। संपर्क का माध्यम केबल, रेडियो या इंटरनेट हो सकता है। टेलेरोबोटिक्स दूरस्थ संचालन और साझा नियंत्रण को संभव बनाता है। इसी तरह न्यूयॉर्क का एक सर्जन दूसरे शहर में स्थित मरीज का ऑपरेशन कर सकता है। इसी तरह कैलिफोर्निया का एक वैज्ञानिक अंटार्कटिका में स्थित रोवर को नियंत्रित कर सकता है।
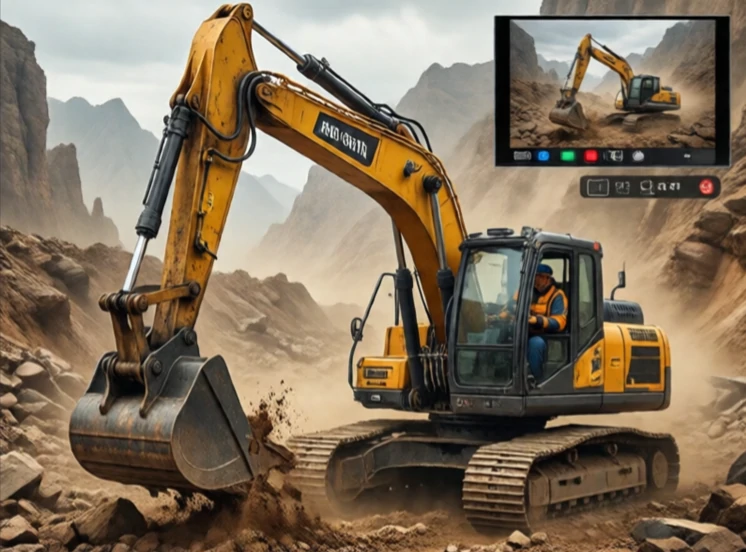
अंतरिक्ष और परमाणु अनुसंधान से इस क्षेत्र का विकास हुआ। नासा ने उपग्रहों की मरम्मत के लिए टेलीरोबोटिक प्रणालियाँ विकसित कीं। परमाणु उद्योग ने इनका उपयोग रेडियोधर्मी पदार्थों को संभालने के लिए किया। आज, टेलीरोबोटिक्स का उपयोग स्वास्थ्य सेवा, खनन, कृषि और शिक्षा में किया जाता है। एक रिमोट-नियंत्रित उत्खनन यंत्र खतरनाक स्थलों पर काम कर सकता है जबकि संचालक मीलों दूर एक सुरक्षित केबिन में बैठा रहता है।
टेलेरोबोटिक्स संबंधी विचार
- नेटवर्क विलंबता: देरी से नियंत्रण बाधित होता है।
- पैकेट हानि: डेटा के नुकसान के कारण गति में झटके लगते हैं।
- सुरक्षा: रिमोट कंट्रोल लिंक को हैक किया जा सकता है।
- साझा नियंत्रण: रोबोट और मनुष्य कार्यों को आपस में बांट लेते हैं।
- उपयोगकर्ता इंटरफ़ेस: दूरस्थ संचालन को सहज बनाना।
इंटरनेट को रियल-टाइम नियंत्रण के लिए डिज़ाइन नहीं किया गया है। इसमें विलंबता (लेटेंसी) भिन्न होती है। पैकेट अनियमित क्रम में आते हैं। इससे इंटरनेट पर उच्च परिशुद्धता वाले टेलीरोबोटिक्स मुश्किल हो जाते हैं। कुछ प्रणालियाँ पूर्वानुमानित डिस्प्ले का उपयोग करती हैं, जो ऑपरेटर को यह दिखाती हैं कि रोबोट कहाँ होगा, न कि वह कहाँ था। अन्य साझा नियंत्रण का उपयोग करती हैं, जहाँ रोबोट निम्न-स्तरीय कार्यों को संभालता है और मनुष्य उच्च-स्तरीय निर्णय लेता है। एक दूरस्थ उत्खनन यंत्र स्वचालित रूप से बूम डैम्पिंग को संभाल सकता है जबकि ऑपरेटर बाल्टी को नियंत्रित करता है। टेलीरोबोटिक्स केवल दूरस्थ टेलीऑपरेशन नहीं है। यह एक डिज़ाइन समस्या है: मनुष्य और मशीन के बीच श्रम का विभाजन कैसे किया जाए जब वे एक दूसरे से बहुत दूर हों। इसका उत्तर कार्य, नेटवर्क और विफलता के परिणामों पर निर्भर करता है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment