La telerrobótica controla robots a través de redes de comunicación. El operador y el robot se encuentran en lugares distintos. La conexión puede ser por cable, radio o internet. La telerrobótica extiende la teleoperación a largas distancias y el control compartido. Así es como un cirujano en Nueva York puede operar a un paciente en otra ciudad. Así es como un científico en California puede controlar un vehículo explorador en la Antártida.
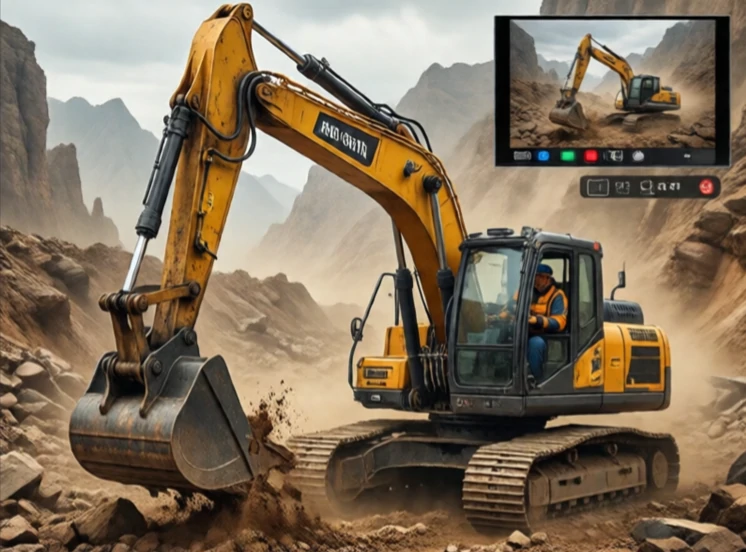
Este campo surgió de la investigación espacial y nuclear. La NASA desarrolló sistemas telerrobóticos para la reparación de satélites. La industria nuclear los utilizó para manipular material radiactivo. Hoy en día, la telerrobótica se emplea en la sanidad, la minería, la agricultura y la educación. Una excavadora teledirigida puede trabajar en un lugar peligroso mientras el operador permanece en una cabina segura a kilómetros de distancia.
Consideraciones sobre telerrobótica
- Latencia de la red: los retrasos interrumpen el control.
- Pérdida de paquetes: la pérdida de datos provoca movimientos bruscos.
- Seguridad: los enlaces de control remoto pueden ser pirateados.
- Control compartido: el robot y el humano se reparten las tareas.
- Interfaz de usuario: para que el funcionamiento remoto sea intuitivo.
Internet no está diseñado para el control en tiempo real. La latencia varía. Los paquetes llegan desordenados. Esto dificulta la telerrobótica de alta precisión a través de Internet. Algunos sistemas utilizan pantallas predictivas, que muestran al operador dónde estará el robot, no dónde estaba. Otros utilizan el control compartido, donde el robot se encarga de las tareas de bajo nivel y el humano de las decisiones de alto nivel. Una excavadora remota podría controlar automáticamente la amortiguación de la pluma mientras el operador controla la cuchara. La telerrobótica no es solo teleoperación a distancia. Es un problema de diseño: cómo dividir el trabajo entre el humano y la máquina cuando están lejos el uno del otro. La respuesta depende de la tarea, la red y las consecuencias de un fallo.
Comments
No comments yet. Be the first to share a thought.
Leave a comment