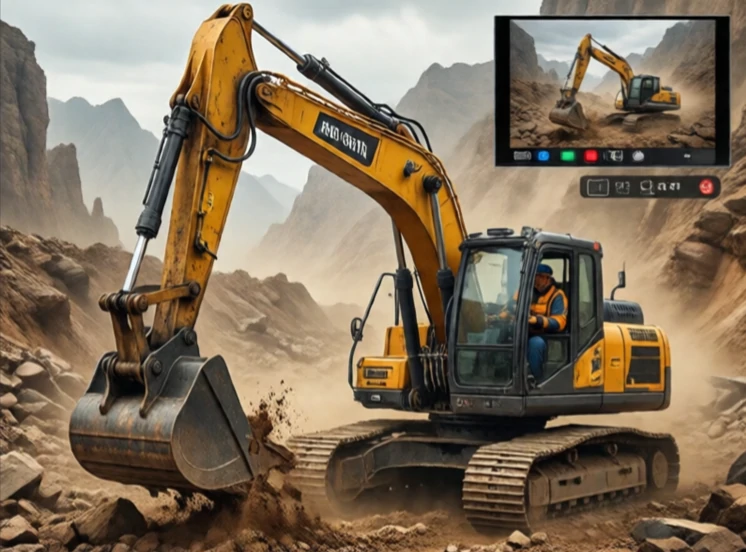
遠隔ロボット工学は、通信ネットワークを介してロボットを制御する技術です。操作者とロボットは離れた場所にいます。接続手段は、ケーブル、無線、インターネットなど様々です。遠隔ロボット工学は、遠隔操作を長距離に拡張し、共同制御を可能にします。例えば、ニューヨークの外科医が別の都市にいる患者の手術を行ったり、カリフォルニアの科学者が南極の探査車を制御したりすることができます。
この分野は宇宙開発と原子力研究から発展した。NASAは衛星修理用の遠隔操作ロボットシステムを開発した。原子力産業は放射性物質の取り扱いにこれらを利用した。今日では、遠隔操作ロボットは医療、鉱業、農業、教育など幅広い分野で活用されている。遠隔操作の掘削機は危険な現場で作業することができ、オペレーターは数マイル離れた安全なキャビンから作業できる。
遠隔ロボット工学に関する考察
- ネットワーク遅延:遅延により制御が妨げられる。
- パケット損失:データ損失により、動きがぎこちなくなる。
- セキュリティ:リモートコントロールのリンクはハッキングされる可能性があります。
- 共同制御:ロボットと人間が作業を分担する。
- ユーザーインターフェース:リモート操作を直感的に行えるようにする。
インターネットはリアルタイム制御向けに設計されていません。遅延は変動し、パケットは順不同で到着します。そのため、インターネットを介した高精度な遠隔ロボット制御は困難です。一部のシステムでは、ロボットが現在位置ではなく、将来位置する場所をオペレーターに示す予測表示を使用しています。また、ロボットが低レベルのタスクを処理し、人間が高レベルの意思決定を行う共有制御を使用するシステムもあります。遠隔操作の掘削機は、オペレーターがバケットを操作する一方で、ブームの減衰を自動的に制御する場合があります。遠隔ロボット制御は、単に遠隔操作を行うだけではありません。それは、人間と機械が遠く離れている場合に、どのように作業を分担するかという設計上の問題です。その答えは、タスク、ネットワーク、そして障害が発生した場合の影響によって異なります。
Comments
No comments yet. Be the first to share a thought.
Leave a comment