Telerobotikk styrer roboter over kommunikasjonsnettverk. Operatøren og roboten er på forskjellige steder. Koblingen kan være en kabel, en radio eller internett. Telerobotikk utvider teleoperasjon til lange avstander og delt kontroll. Det er hvordan en kirurg i New York kan operere på en pasient i en annen by. Det er hvordan en forsker i California kan kontrollere en rover i Antarktis.
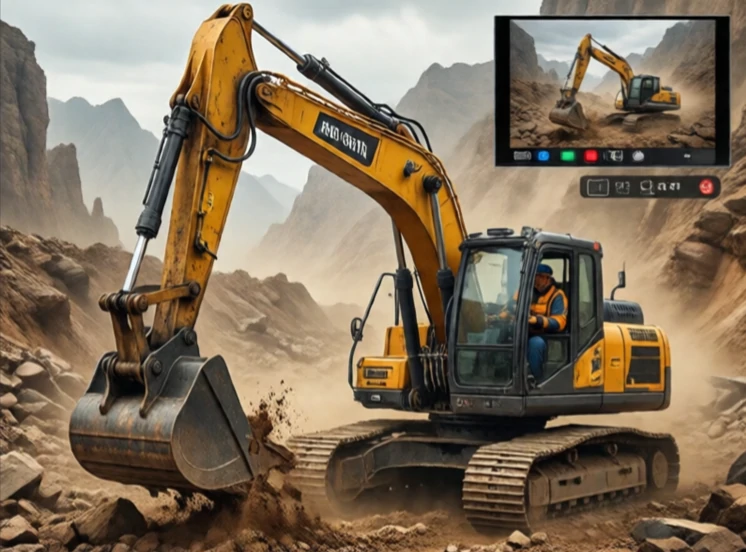
Feltet vokste ut av romfart og kjernefysisk forskning. NASA utviklet telerobotiske systemer for reparasjon av satellitter. Atomindustrien brukte dem til å håndtere radioaktivt materiale. I dag brukes telerobotikk innen helsevesen, gruvedrift, landbruk og utdanning. En fjernstyrt gravemaskin kan arbeide på et farlig sted mens føreren sitter i en trygg hytte flere kilometer unna.
Telerobotikkhensyn
- Nettverkslatenstid: forsinkelser forstyrrer kontrollen.
- Pakketap: tapte data forårsaker rykkete bevegelser.
- Sikkerhet: Fjernkontrollkoblinger kan hackes.
- Delt kontroll: robot og menneske deler oppgaver.
- Brukergrensesnitt: gjør fjernbetjening intuitiv.
Internett er ikke designet for sanntidskontroll. Latensen varierer. Pakker ankommer i feil rekkefølge. Det gjør høypresisjonstelerobotikk over internett vanskelig. Noen systemer bruker prediktive skjermer som viser operatøren hvor roboten vil være, ikke hvor den var. Andre bruker delt kontroll, der roboten håndterer lavnivåoppgaver og mennesket håndterer avgjørelser på høyt nivå. En fjernstyrt gravemaskin kan håndtere bomdemping automatisk mens operatøren styrer skuffen. Telerobotikk er ikke bare teleoperasjon over en avstand. Det er et designproblem: hvordan man skal dele arbeid mellom menneske og maskin når de er langt fra hverandre. Svaret avhenger av oppgaven, nettverket og konsekvensene av feil.
Comments
No comments yet. Be the first to share a thought.
Leave a comment