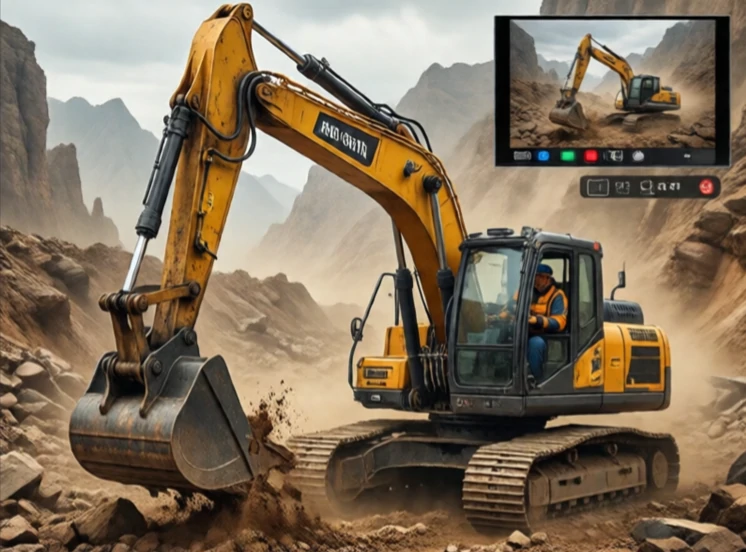
A telerobotika kommunikációs hálózatokon keresztül irányítja a robotokat. A kezelő és a robot különböző helyeken tartózkodik. A kapcsolat lehet kábel, rádió vagy internet. A telerobotika kiterjeszti a távműködést nagy távolságokra és megosztott irányításra. Így tud egy New York-i sebész egy másik városban lévő beteget operálni. Így tud egy kaliforniai tudós egy rovert irányítani az Antarktiszon.
A terület az űrkutatásból és a nukleáris kutatásból nőtte ki magát. A NASA telerobot rendszereket fejlesztett ki műholdak javítására. Az atomipar ezeket használta radioaktív anyagok kezelésére. Ma a telerobotikát az egészségügyben, a bányászatban, a mezőgazdaságban és az oktatásban alkalmazzák. Egy távirányítású kotrógép veszélyes helyszínen is dolgozhat, miközben a kezelő egy biztonságos kabinban ül kilométerekre.
Telerobotikai megfontolások
- Hálózati késleltetés: a késések megzavarják az irányítást.
- Csomagvesztés: az adatvesztés rángatózó mozgást okoz.
- Biztonság: a távirányító kapcsolatok feltörhetők.
- Megosztott irányítás: a robot és az ember megosztja a feladatokat.
- Felhasználói felület: intuitív távoli működtetés.
Az internet nem valós idejű vezérlésre van tervezve. A késleltetés változó. A csomagok sorrenden kívül érkeznek. Ez megnehezíti a nagy pontosságú telerobotikát az interneten keresztül. Egyes rendszerek prediktív kijelzőket használnak, amelyek a kezelőnek mutatják, hogy hol lesz a robot, nem pedig azt, hogy hol volt. Mások megosztott vezérlést alkalmaznak, ahol a robot az alacsony szintű feladatokat, az ember pedig a magas szintű döntéseket kezeli. Egy távoli kotrógép automatikusan kezelheti a gém csillapítását, míg a kezelő a kanalat irányítja. A telerobotika nem csak távolsági távműködés. Ez egy tervezési probléma: hogyan osszuk meg a munkát az ember és a gép között, amikor messze vannak egymástól. A válasz a feladattól, a hálózattól és a hiba következményeitől függ.
Comments
No comments yet. Be the first to share a thought.
Leave a comment