원격 로봇 공학은 통신 네트워크를 통해 로봇을 제어하는 기술입니다. 조작자와 로봇은 서로 다른 장소에 있을 수 있으며, 연결 수단으로는 케이블, 무선 통신, 인터넷 등이 있습니다. 원격 로봇 공학은 원격 조작을 장거리까지 확장하고 제어 권한을 공유할 수 있도록 합니다. 예를 들어 뉴욕의 외과의사가 다른 도시에 있는 환자를 수술하거나, 캘리포니아의 과학자가 남극에 있는 탐사 로봇을 제어하는 것이 원격 로봇 공학의 한 예입니다.
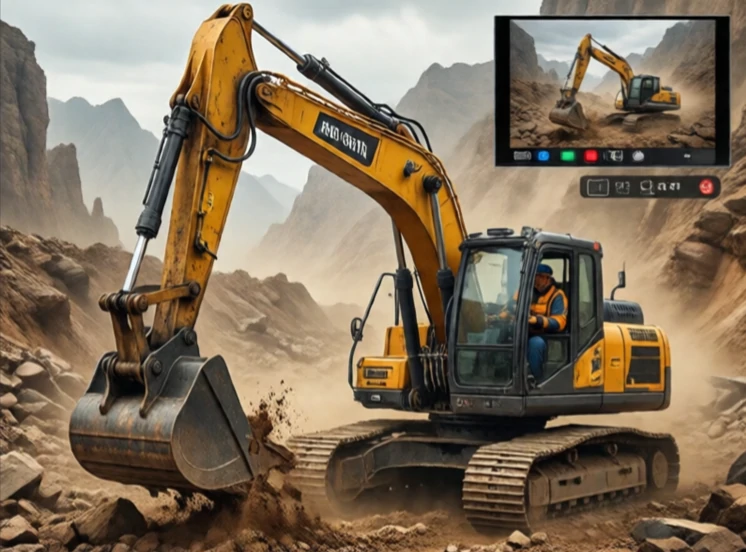
원격 로봇 공학 분야는 우주 및 핵 연구에서 발전했습니다. NASA는 위성 수리를 위한 원격 로봇 시스템을 개발했고, 원자력 산업에서는 방사성 물질 취급에 활용했습니다. 오늘날 원격 로봇 공학은 의료, 광업, 농업, 교육 등 다양한 분야에서 사용되고 있습니다. 원격 조종 굴착기는 작업자가 안전한 조종실에서 수 마일 떨어진 곳에서 작업하는 동안 위험한 현장에서 작동할 수 있습니다.
원격 로봇 공학 고려 사항
- 네트워크 지연 시간: 지연으로 인해 제어가 중단됩니다.
- 패킷 손실: 데이터 손실로 인해 화면 움직임이 끊깁니다.
- 보안: 원격 제어 링크는 해킹될 수 있습니다.
- 공동 제어: 로봇과 사람이 작업을 분담합니다.
- 사용자 인터페이스: 원격 조작을 직관적으로 만듭니다.
인터넷은 실시간 제어를 위해 설계된 것이 아닙니다. 지연 시간은 일정하지 않고, 패킷은 순서대로 도착하지 않습니다. 이러한 이유로 인터넷을 통한 고정밀 원격 로봇 제어는 어렵습니다. 일부 시스템은 로봇의 현재 위치가 아닌 향후 위치를 작업자에게 보여주는 예측 디스플레이를 사용합니다. 또 다른 시스템은 로봇이 저수준 작업을 처리하고 사람이 고수준 결정을 내리는 공유 제어 방식을 사용합니다. 예를 들어, 원격 굴착기는 붐 감쇠를 자동으로 처리하고 작업자는 버킷을 제어할 수 있습니다. 원격 로봇 제어는 단순히 원거리 원격 조작이 아닙니다. 이는 사람과 기계가 멀리 떨어져 있을 때 어떻게 작업을 분담할 것인가에 대한 설계 문제입니다. 그 해답은 작업, 네트워크 환경, 그리고 시스템 오류의 결과에 따라 달라집니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment