Telerobotik styrer robotter via kommunikationsnetværk. Operatøren og robotten er på forskellige steder. Forbindelsen kan være et kabel, en radio eller internettet. Telerobotik udvider teleoperation til lange afstande og delt kontrol. Det er, hvordan en kirurg i New York kan operere på en patient i en anden by. Det er, hvordan en videnskabsmand i Californien kan styre en rover i Antarktis.
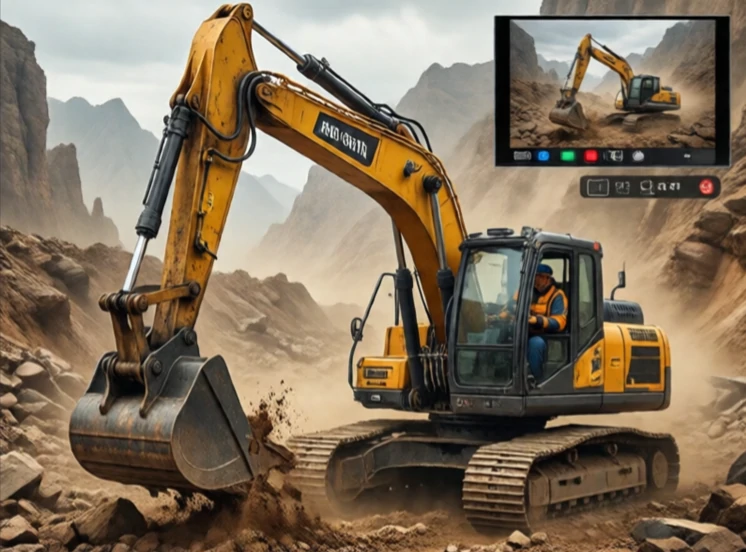
Feltet voksede ud af rumforskning og atomforskning. NASA udviklede telerobotiske systemer til reparation af satellitter. Atomindustrien brugte dem til at håndtere radioaktivt materiale. I dag bruges telerobotik inden for sundhedspleje, minedrift, landbrug og uddannelse. En fjernstyret gravemaskine kan arbejde på et farligt sted, mens føreren sidder i en sikker kabine langt væk.
Overvejelser vedrørende telerobotik
- Netværkslatenstid: forsinkelser forstyrrer kontrollen.
- Pakketab: Tabte data forårsager rykvise bevægelser.
- Sikkerhed: Fjernbetjeningslinks kan hackes.
- Delt kontrol: robot og menneske deler opgaver.
- Brugergrænseflade: gør fjernbetjening intuitiv.
Internettet er ikke designet til realtidsstyring. Latenstiden varierer. Pakker ankommer i forkert rækkefølge. Det gør højpræcisions-telerobotik over internettet vanskelig. Nogle systemer bruger prædiktive displays, der viser operatøren, hvor robotten vil være, ikke hvor den var. Andre bruger delt styring, hvor robotten håndterer opgaver på lavt niveau, og mennesket håndterer beslutninger på højt niveau. En fjerngraver kan håndtere bomdæmpning automatisk, mens operatøren styrer skovlen. Telerobotik er ikke bare teleoperation over en afstand. Det er et designproblem: hvordan man fordeler arbejdet mellem menneske og maskine, når de er langt fra hinanden. Svaret afhænger af opgaven, netværket og konsekvenserne af fejl.
Comments
No comments yet. Be the first to share a thought.
Leave a comment