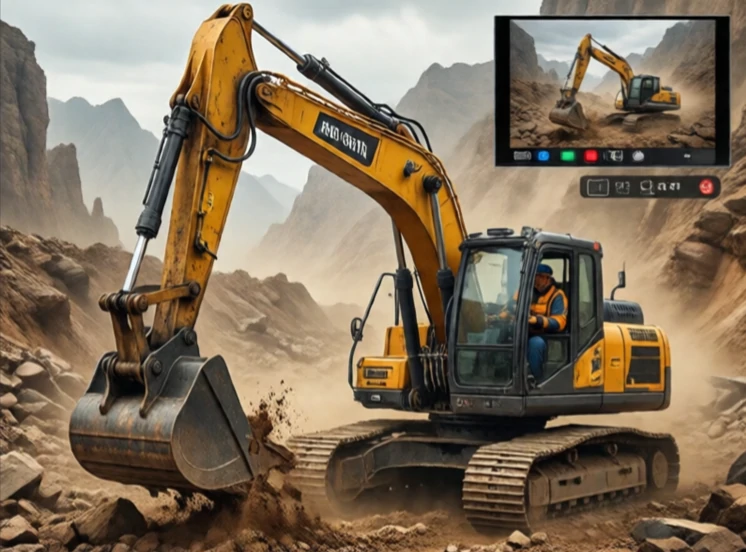
Telerobotik, iletişim ağları üzerinden robotları kontrol eder. Operatör ve robot farklı yerlerde bulunur. Bağlantı bir kablo, radyo veya internet olabilir. Telerobotik, uzaktan kumandayı uzun mesafelere ve paylaşımlı kontrole genişletir. Bu sayede New York'taki bir cerrah başka bir şehirdeki bir hastayı ameliyat edebilir. Bu sayede Kaliforniya'daki bir bilim insanı Antarktika'daki bir gezici aracı kontrol edebilir.
Bu alan uzay ve nükleer araştırmalardan doğdu. NASA, uydu onarımı için uzaktan kumandalı robotik sistemler geliştirdi. Nükleer endüstri, radyoaktif maddeleri işlemek için bunları kullandı. Bugün uzaktan kumandalı robotik, sağlık, madencilik, tarım ve eğitim alanlarında kullanılmaktadır. Uzaktan kumandalı bir ekskavatör, operatör kilometrelerce uzaktaki güvenli bir kabinde otururken tehlikeli bir alanda çalışabilir.
Telerobotik hususları
- Ağ gecikmesi: Gecikmeler kontrolü aksatır.
- Paket kaybı: kaybolan veriler, sarsıntılı hareketlere neden olur.
- Güvenlik: Uzaktan kumanda bağlantıları hacklenebilir.
- Ortak kontrol: robot ve insan görevleri paylaşır.
- Kullanıcı arayüzü: uzaktan işlemleri sezgisel hale getirmek.
İnternet, gerçek zamanlı kontrol için tasarlanmamıştır. Gecikme süresi değişkendir. Paketler sırasız gelir. Bu da internet üzerinden yüksek hassasiyetli telerobotik işlemlerini zorlaştırır. Bazı sistemler, operatöre robotun nerede olduğunu değil, nerede olacağını gösteren tahmine dayalı ekranlar kullanır. Diğerleri ise robotun düşük seviyeli görevleri, insanın ise yüksek seviyeli kararları aldığı paylaşımlı kontrol sistemini kullanır. Uzaktan kumandalı bir ekskavatör, operatör kepçeyi kontrol ederken bom sönümlemesini otomatik olarak kontrol edebilir. Telerobotik, sadece uzaktan kumanda anlamına gelmez. Bu bir tasarım problemidir: İnsan ve makine birbirinden çok uzakta olduğunda iş bölümü nasıl yapılır? Cevap, göreve, ağa ve arızanın sonuçlarına bağlıdır.
Comments
No comments yet. Be the first to share a thought.
Leave a comment