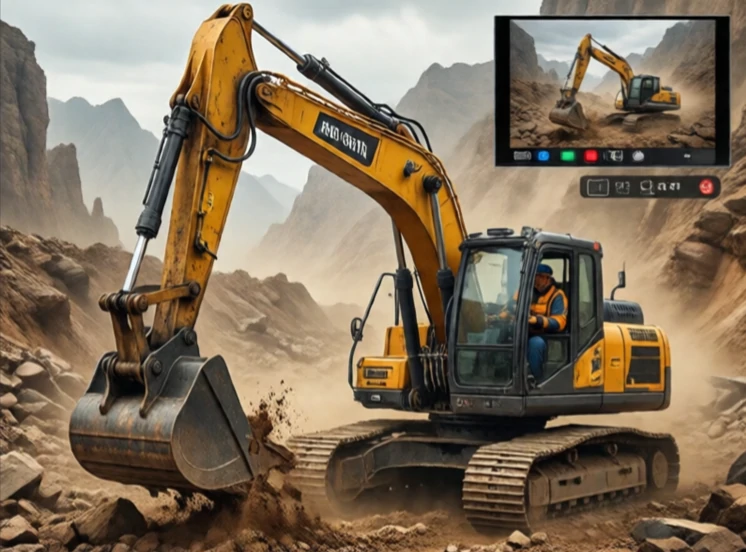
A telerrobótica controla os robôs através de redes de comunicação. O operador e o robô estão em locais diferentes. A ligação pode ser um cabo, um rádio ou a internet. A telerrobótica estende a teleoperação a longas distâncias e permite o controlo partilhado. É assim que um cirurgião em Nova Iorque pode operar um paciente noutra cidade. É assim que um cientista na Califórnia pode controlar um veículo explorador na Antártida.
O campo surgiu da investigação espacial e nuclear. A NASA desenvolveu sistemas telerobóticos para reparação de satélites. A indústria nuclear utilizou-os para lidar com material radioativo. Hoje, a telerobótica é utilizada na saúde, na mineração, na agricultura e na educação. Uma escavadora controlada remotamente pode trabalhar num local perigoso enquanto o operador permanece numa cabine segura a quilómetros de distância.
Considerações sobre a telerobótica
- Latência de rede: os atrasos interrompem o controlo.
- Perda de pacotes: a perda de dados provoca movimentos bruscos.
- Segurança: as ligações de controlo remoto podem ser invadidas.
- Controlo partilhado: robô e humano dividem as tarefas.
- Interface do utilizador: tornando a operação remota intuitiva.
A internet não foi concebida para controlo em tempo real. A latência varia. Os pacotes chegam fora de serviço. Isto dificulta a telerrobótica de alta precisão através da internet. Alguns sistemas utilizam displays preditivos, mostrando ao operador onde o robô estará, e não onde estava. Outros utilizam o controlo partilhado, onde o robô lida com tarefas de baixo nível e o humano toma decisões de alto nível. Uma escavadora remota pode controlar o amortecimento da lança automaticamente enquanto o operador controla a caçamba. A telerrobótica não é apenas teleoperação à distância. É um problema de projeto: como dividir o trabalho entre humanos e máquinas quando estão distantes. A resposta depende da tarefa, da rede e das consequências de uma falha.
Comments
No comments yet. Be the first to share a thought.
Leave a comment