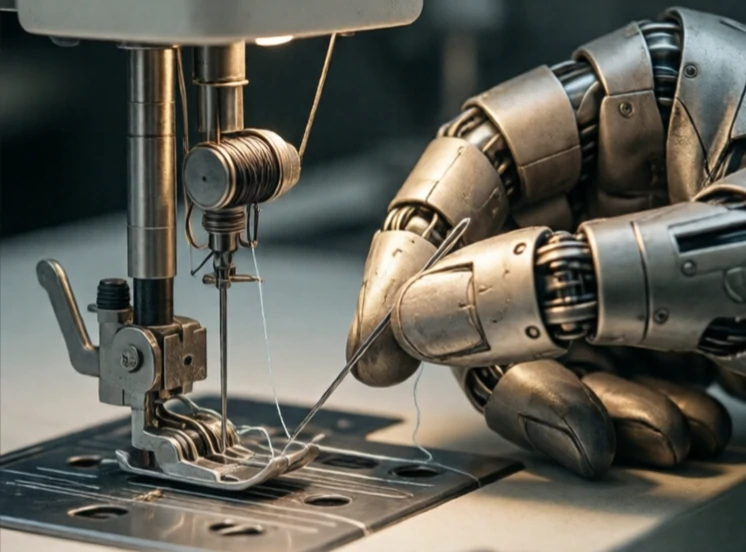
靈巧性是指機器人動作的技巧和精確度。它區分了只能撿起積木的機器人和能夠打結、穿針引線或組裝手錶的機器人。靈巧性結合了精細動作控制、力感應和感覺回饋。
人手是機械手的黃金標準。它們擁有27塊骨頭、數十塊肌肉和數千個觸覺感測器。機器人手雖然結構簡單,但不斷改進。 Shadow靈巧手擁有24個關節,指尖也配備了觸覺感應器。 OpenAI利用強化學習訓練了一個機器人手來解魔術方塊。這些都是研究里程碑,而非消費性產品。目前大多數工廠機器人仍使用簡單的雙指夾爪。
靈巧性需要什麼
- 手部具有多個自由度。
- 力覺和觸覺感知。
- 精確控制演算法。
- 以願景指導操作。
- 學習適應新事物。
靈巧性之所以難能可貴,是因為接觸非常複雜。當機器人的手指觸碰物體時,接觸點、力的方向和摩擦力都至關重要。機器人必須即時調整。而人類可以無意識地完成這些操作。機器人需要模型、感測器和快速控制迴路。但回報也十分巨大。靈巧的機器人可以採摘水果而不傷到它們,分揀回收物,或以超乎常人的穩定性進行手術。目前,靈巧性仍是機器人技術面臨的重大挑戰之一,也是最活躍的研究領域之一。
Comments
No comments yet. Be the first to share a thought.
Leave a comment