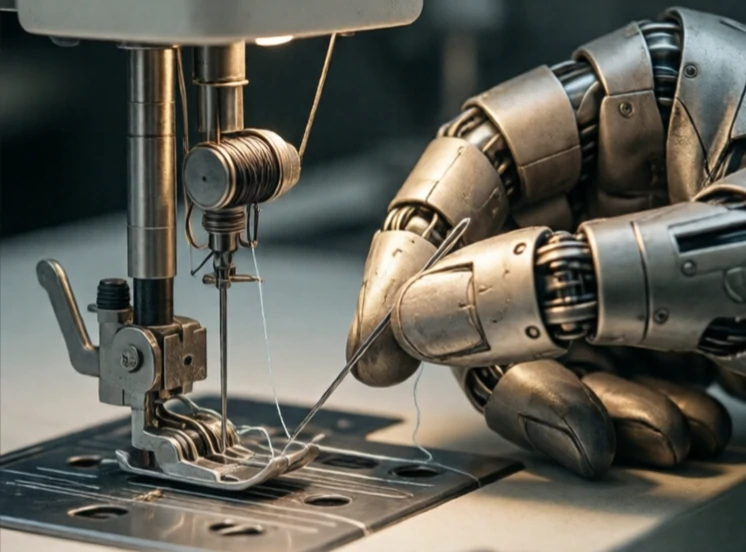
灵巧性是指机器人动作的技巧和精确度。它区分了只能捡起积木的机器人和能够打结、穿针引线或组装手表的机器人。灵巧性结合了精细运动控制、力感应和感觉反馈。
人手是机械手的黄金标准。它们拥有27块骨头、数十块肌肉和数千个触觉传感器。机器人手虽然结构简单,但正在不断改进。Shadow灵巧手拥有24个关节,指尖还配备了触觉传感器。OpenAI利用强化学习训练了一个机器人手来解魔方。这些都是研究里程碑,而非消费产品。目前大多数工厂机器人仍然使用简单的双指夹爪。
灵巧性需要什么
- 手部具有多个自由度。
- 力觉和触觉感知。
- 精确控制算法。
- 以愿景指导操作。
- 学习适应新事物。
灵巧性之所以难能可贵,是因为接触非常复杂。当机器人的手指触碰物体时,接触点、力的方向和摩擦力都至关重要。机器人必须实时调整。而人类可以无意识地完成这些操作。机器人需要模型、传感器和快速控制回路。但回报也十分巨大。灵巧的机器人可以采摘水果而不伤到它们,分拣回收物,或者以超乎常人的稳定性进行手术。目前,灵巧性仍然是机器人技术面临的重大挑战之一,也是最活跃的研究领域之一。
Comments
No comments yet. Be the first to share a thought.
Leave a comment