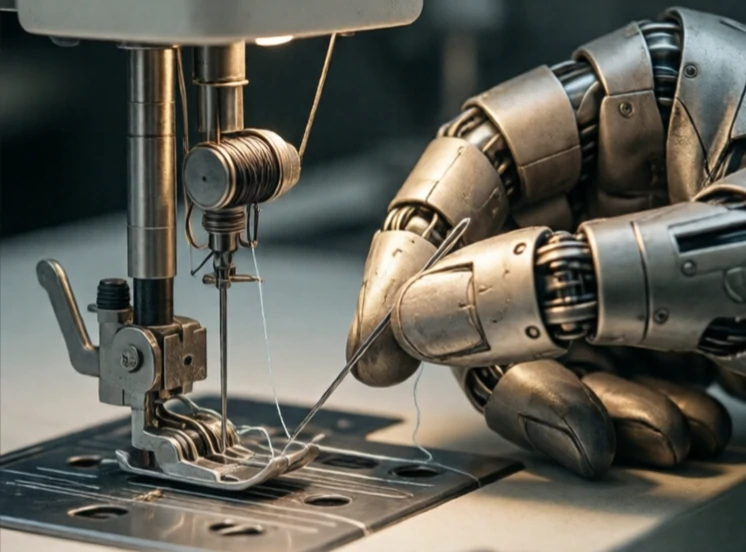
器用さとは、ロボットの動きの巧みさと正確さのことです。ブロックを持ち上げられるロボットと、結び目を作ったり、針に糸を通したり、時計を組み立てたりできるロボットを分けるのは、まさにこの器用さです。器用さは、精密な運動制御、力覚感知、そして感覚フィードバックを組み合わせたものです。
人間の手はまさに模範と言えるでしょう。27個の骨、数十個の筋肉、そして数千個の触覚センサーを備えています。ロボットハンドはよりシンプルな構造ですが、着実に進化を続けています。Shadow Dexterous Handは24個の関節と指先に触覚センサーを搭載しています。OpenAIは強化学習を用いて、ルービックキューブを解くロボットハンドを開発しました。これらはあくまで研究段階の成果であり、一般消費者向け製品ではありません。工場で使用されているロボットの多くは、依然としてシンプルな2本指のグリッパーを採用しています。
器用さに求められるもの
- 手には多くの自由度がある。
- 力覚および触覚センシング。
- 高精度な制御アルゴリズム。
- 視覚が操作を導く。
- 新しい物に適応することを学ぶ。
器用さを実現するのは難しい。なぜなら、接触が複雑だからだ。ロボットの指が物体に触れるとき、接触点、力の方向、摩擦など、すべてが重要になる。ロボットはリアルタイムで調整しなければならない。人間はこれを無意識のうちに行っている。ロボットにはモデル、センサー、そして高速な制御ループが必要だ。その見返りは計り知れない。器用なロボットは、果物を傷つけずに収穫したり、リサイクル品を分別したり、超人的な正確さで手術を行ったりできるだろう。今のところ、器用さはロボット工学における大きな課題の一つであり、最も活発な研究分野の一つでもある。
Comments
No comments yet. Be the first to share a thought.
Leave a comment