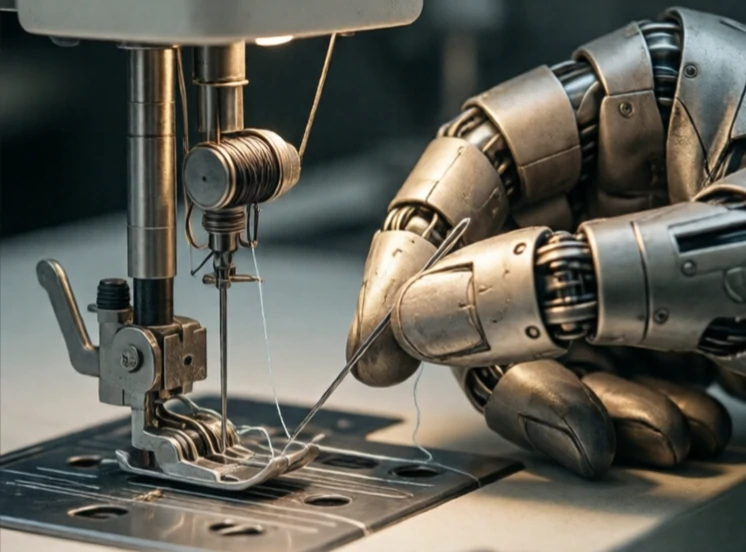
Geschicklichkeit bezeichnet die Präzision und das Können der Bewegungen eines Roboters. Sie unterscheidet einen Roboter, der einen Block aufheben kann, von einem, der einen Knoten binden, einen Faden durch ein Nadelöhr fädeln oder eine Uhr zusammenbauen kann. Geschicklichkeit vereint Feinmotorik, Kraftmessung und sensorisches Feedback.
Die menschliche Hand gilt als Goldstandard. Sie besitzt 27 Knochen, Dutzende von Muskeln und Tausende von Tastsinneszellen. Roboterhände sind einfacher, aber ihre Technologie verbessert sich stetig. Die Shadow Dexterous Hand verfügt über 24 Gelenke und Tastsinneszellen in den Fingerspitzen. OpenAI trainierte eine Roboterhand mithilfe von Reinforcement Learning, einen Zauberwürfel zu lösen. Dies sind Meilensteine der Forschung, keine Konsumprodukte. Die meisten Fabrikroboter verwenden nach wie vor einfache Zwei-Finger-Greifer.
Welche Geschicklichkeit erfordert
- Viele Freiheitsgrade in der Hand.
- Kraft- und Tastsinneswahrnehmung.
- Präzise Steuerungsalgorithmen.
- Visuelle Wahrnehmung als Steuerung der Manipulation.
- Lernen, sich an neue Objekte anzupassen.
Geschicklichkeit ist schwierig, weil Berührung komplex ist. Wenn ein Roboterfinger ein Objekt berührt, spielen Kontaktpunkt, Kraftrichtung und Reibung eine entscheidende Rolle. Der Roboter muss sich in Echtzeit anpassen. Menschen tun dies unbewusst. Roboter benötigen Modelle, Sensoren und schnelle Regelkreise. Der Nutzen ist enorm. Ein geschickter Roboter könnte Früchte ernten, ohne sie zu beschädigen, Recyclingmaterial sortieren oder Operationen mit übermenschlicher Präzision durchführen. Aktuell bleibt Geschicklichkeit eine der größten Herausforderungen der Robotik und eines der aktivsten Forschungsgebiete.
Comments
No comments yet. Be the first to share a thought.
Leave a comment