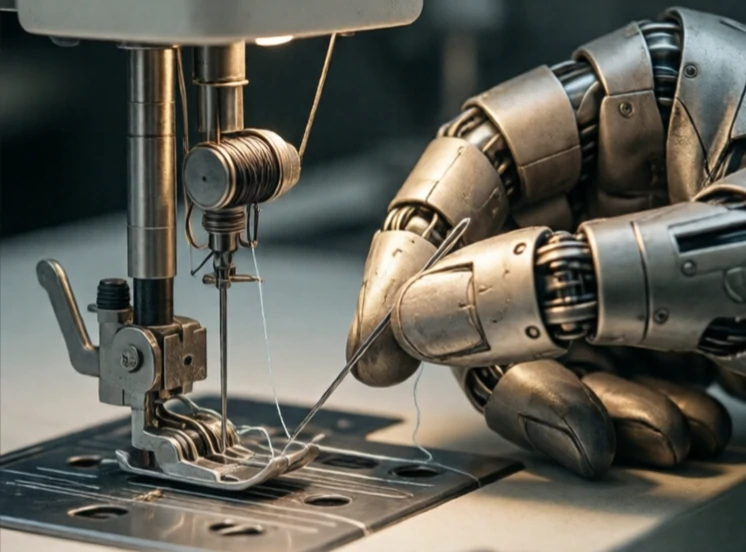
Behændighed er færdigheden og præcisionen i en robots bevægelser. Det er det, der adskiller en robot, der kan samle en blok op, fra en, der kan binde en knude, tråde en nål eller samle et ur. Behændighed kombinerer finmotorik, kraftregistrering og sensorisk feedback.
Menneskehænder er guldstandarden. De har 27 knogler, snesevis af muskler og tusindvis af taktile sensorer. Robothænder er enklere, men forbedres. Shadow Dexterous Hand har 24 led og taktile sensorer i fingerspidserne. OpenAI trænede en robothånd til at løse en Rubiks terning ved hjælp af forstærkningslæring. Disse er forskningsmilepæle, ikke forbrugerprodukter. De fleste fabriksrobotter bruger stadig simple tofingergribere.
Hvad kræver fingerfærdighed
- Mange frihedsgrader i hånden.
- Kraft- og taktil sansning.
- Præcise kontrolalgoritmer.
- Vision til at styre manipulation.
- Lære at tilpasse sig nye objekter.
Behændighed er vanskelig, fordi kontakt er kompleks. Når en robotfinger rører ved en genstand, er kontaktpunktet, kraftretningen og friktionen alle vigtige. Robotten skal justere i realtid. Mennesker gør dette ubevidst. Robotter har brug for modeller, sensorer og hurtige kontrolløkker. Gevinsten er enorm. En behændig robot kunne høste frugt uden at beskadige den, sortere genbrug eller udføre kirurgi med overmenneskelig ro. For nuværende er behændighed stadig en af robotteknologiens store udfordringer og et af de mest aktive forskningsområder.
Comments
No comments yet. Be the first to share a thought.
Leave a comment