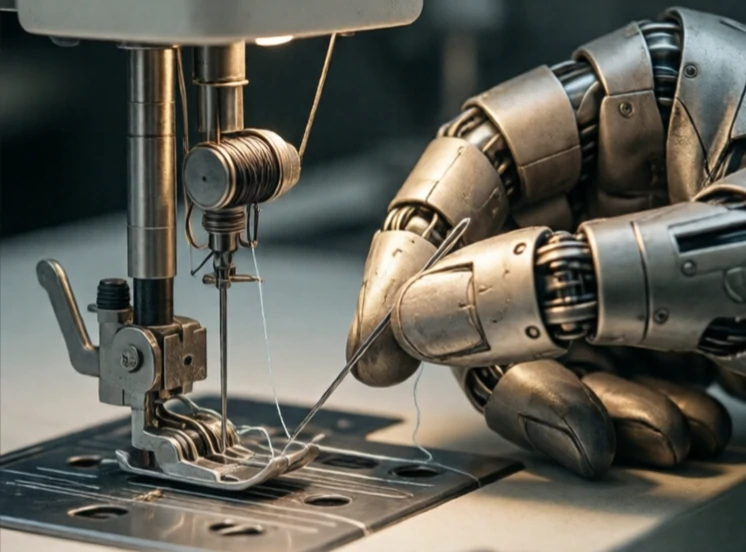
Obratnost je dovednost a přesnost pohybů robota. Je to to, co odlišuje robota, který dokáže zvednout blok, od robota, který dokáže uvázat uzel, navléknout nit do jehly nebo sestavit hodinky. Obratnost kombinuje jemnou motoriku, vnímání síly a senzorickou zpětnou vazbu.
Lidské ruce jsou zlatým standardem. Mají 27 kostí, desítky svalů a tisíce hmatových senzorů. Robotické ruce jsou jednodušší, ale stále se zlepšují. Stínová obratná ruka má 24 kloubů a hmatové senzory v konečcích prstů. OpenAI natrénovala robotickou ruku k luštění Rubikovy kostky pomocí posilovacího učení. Jedná se o výzkumné milníky, nikoli o spotřební produkty. Většina továrních robotů stále používá jednoduché dvouprstové chapadla.
Co vyžaduje obratnost
- Mnoho stupňů volnosti v ruce.
- Vnímání síly a hmatu.
- Přesné řídicí algoritmy.
- Vize pro vedení manipulace.
- Učení se adaptovat na nové objekty.
Obratnost je obtížná, protože kontakt je složitý. Když se robotický prst dotkne objektu, záleží na bodu kontaktu, směru síly a tření. Robot se musí přizpůsobovat v reálném čase. Lidé to dělají nevědomě. Roboti potřebují modely, senzory a rychlé řídicí smyčky. Výhoda je obrovská. Obratý robot by mohl sklízet ovoce, aniž by ho pomlil, třídit recyklovatelný odpad nebo provádět chirurgické zákroky s nadlidskou stabilitou. Prozatím zůstává obratnost jednou z velkých výzev robotiky a jednou z nejaktivnějších oblastí výzkumu.
Comments
No comments yet. Be the first to share a thought.
Leave a comment