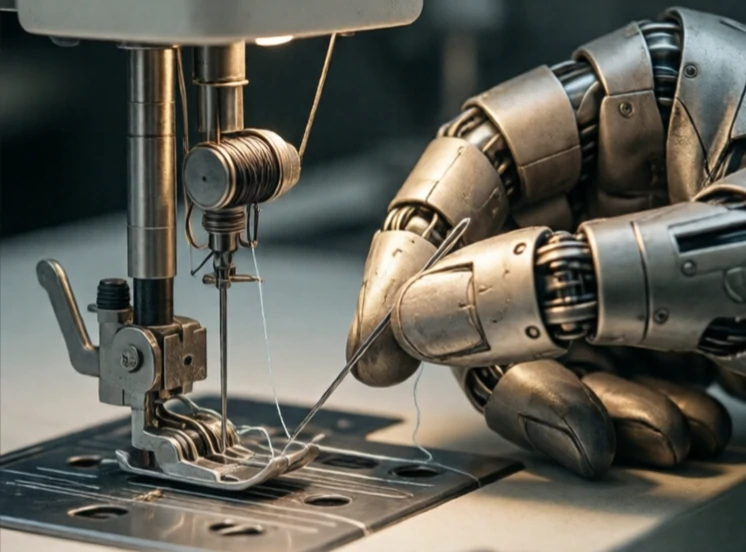
Handigheid is de vaardigheid en precisie van de bewegingen van een robot. Het is wat een robot die een blokje kan oppakken onderscheidt van een robot die een knoop kan leggen, een naald kan rijgen of een horloge in elkaar kan zetten. Handigheid combineert fijne motoriek, krachtdetectie en sensorische feedback.
Menselijke handen zijn de gouden standaard. Ze hebben 27 botten, tientallen spieren en duizenden tastsensoren. Robothanden zijn eenvoudiger, maar worden steeds beter. De Shadow Dexterous Hand heeft 24 gewrichten en tastsensoren in de vingertoppen. OpenAI heeft een robothand getraind om een Rubik's kubus op te lossen met behulp van reinforcement learning. Dit zijn mijlpalen in het onderzoek, geen consumentenproducten. De meeste fabrieksrobots gebruiken nog steeds eenvoudige grijpers met twee vingers.
Wat behendigheid vereist
- De hand heeft veel bewegingsvrijheid.
- Kracht- en tastwaarneming.
- Nauwkeurige besturingsalgoritmen.
- Visie als leidraad voor manipulatie.
- Leren je aan te passen aan nieuwe objecten.
Handigheid is lastig omdat contact complex is. Wanneer een robotvinger een object aanraakt, spelen het contactpunt, de krachtrichting en de wrijving allemaal een rol. De robot moet zich in realtime aanpassen. Mensen doen dit onbewust. Robots hebben modellen, sensoren en snelle regelkringen nodig. De voordelen zijn enorm. Een behendige robot zou fruit kunnen plukken zonder het te beschadigen, recyclebaar afval kunnen sorteren of operaties met bovenmenselijke precisie kunnen uitvoeren. Voorlopig blijft handigheid een van de grootste uitdagingen in de robotica en een van de meest actieve onderzoeksgebieden.
Comments
No comments yet. Be the first to share a thought.
Leave a comment