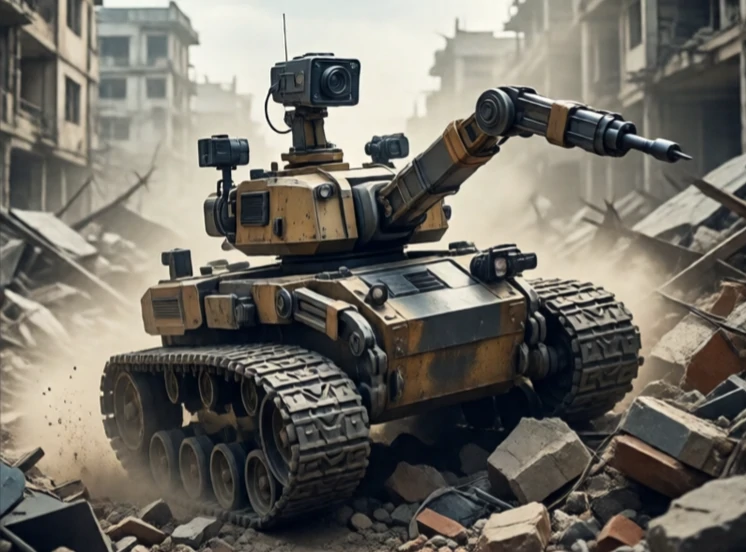
移动机器人可以在环境中移动,它并非固定在地面上。它可以自主导航,携带传感器、工具或货物。其移动方式可以是轮子、履带、腿或螺旋桨。环境可以是仓库、医院、农场或城市街道。
移动机器人必须解决三个问题:我在哪里,我要去哪里,以及如何到达那里。定位、建图和路径规划协同工作。传感器感知周围环境。控制器控制电机。安全系统防止碰撞。机器人可以是远程操控的、半自主的或完全自主的。
移动机器人类型
- 轮式:速度快、效率高,最常用于室内。
- 履带式:在崎岖地形上表现更好,但速度较慢。
- 腿脚灵活:能够爬楼梯和克服障碍,动作复杂。
- 飞行:可绕过地面障碍物,电池电量有限。
- 游泳:水下探索和检查。
轮式机器人之所以占据主导地位,是因为轮子结构简单高效。差速驱动使用两个独立驱动的车轮。全向轮可以向任意方向移动。阿克曼转向系统模仿汽车的转向方式。具体选择取决于环境和任务。仓库机器人需要在平坦的地面上快速移动。搜救机器人需要攀爬瓦砾。送货机器人需要能够顺利通过人行道和路缘。移动机器人已经融入我们的生活:吸尘器、送货车、医院运输车等等。它们是日常生活中机器人的第一批代表,而且每年都在不断进步。
Comments
No comments yet. Be the first to share a thought.
Leave a comment