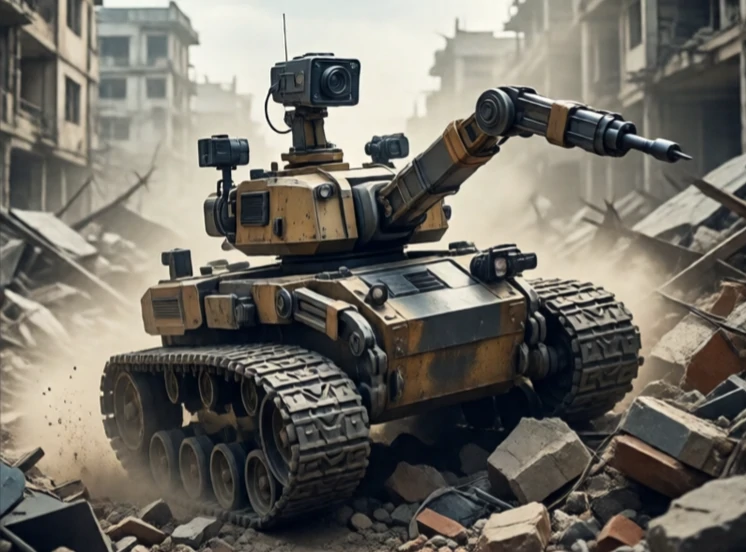
Um robô móvel desloca-se pelo ambiente. Não está fixado ao chão. Navega de um lugar para outro, transportando sensores, ferramentas ou carga. A sua mobilidade pode ser proporcionada por rodas, lagartas, pernas ou hélices. O ambiente pode ser um armazém, um hospital, uma quinta ou uma rua da cidade.
O robô móvel precisa de resolver três problemas: onde estou, para onde vou e como lá chego. A localização, o mapeamento e o planeamento de trajetórias trabalham em conjunto. Os sensores percebem o ambiente. Os controladores comandam os motores. Os sistemas de segurança previnem colisões. O robô pode ser teleoperado, semiautónomo ou totalmente autónomo.
tipos de robôs móveis
- Com rodas: rápidas, eficientes e mais comuns em ambientes interiores.
- Com rastos: melhor em terrenos acidentados, mais lento.
- Com pernas: sobe escadas e obstáculos, complexo.
- Voar: contorna obstáculos terrestres, bateria limitada.
- Natação: exploração e inspeção subaquáticas.
Os robôs com rodas dominam o mercado porque as rodas são simples e eficientes. A tração diferencial utiliza duas rodas com acionamento independente. As rodas omnidirecionais movem-se em qualquer direção. A direção Ackermann imita a de um automóvel. A escolha depende do ambiente e da tarefa. Um robô de armazém precisa de se mover rapidamente em pisos lisos. Um robô de busca e salvamento precisa de escalar escombros. Um robô de entregas precisa de navegar por passeios e lancis. Os robôs móveis já estão entre nós: aspiradores, carros de entrega, veículos de transporte hospitalar. São a primeira geração de robôs do quotidiano e estão a melhorar a cada ano.
Comments
No comments yet. Be the first to share a thought.
Leave a comment