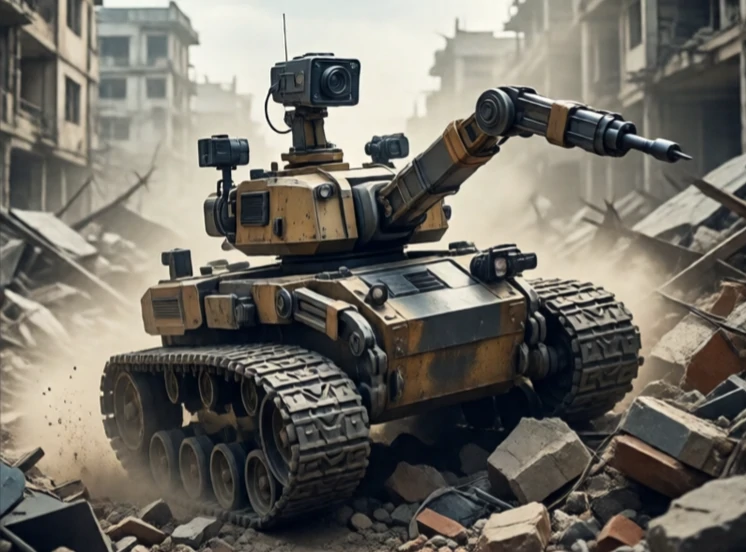
En mobil robot bevæger sig gennem sit miljø. Den er ikke boltet fast til et gulv. Den navigerer fra sted til sted og bærer sensorer, værktøj eller last. Mobiliteten kan være hjul, bælter, ben eller propeller. Miljøet kan være et lager, et hospital, en gård eller en bygade.
Den mobile robot skal løse tre problemer: hvor er jeg, hvor skal jeg hen, og hvordan kommer jeg derhen. Lokalisering, kortlægning og ruteplanlægning arbejder sammen. Sensorer opfatter verden. Controllere styrer motorerne. Sikkerhedssystemer forhindrer kollisioner. Robotten kan være fjernbetjent, semi-autonom eller fuldt autonom.
Mobile robottyper
- Hjul: hurtig, effektiv, mest almindelig indendørs.
- Sporet: bedre i ujævnt terræn, langsommere.
- Benet: klatrer op ad trapper og forhindringer, kompleks.
- Flyvning: omgår forhindringer på jorden, begrænset batteri.
- Svømning: undervandsudforskning og inspektion.
Hjulobotter dominerer, fordi hjulene er enkle og effektive. Differentialdrev bruger to uafhængigt drevne hjul. Omnidirektionelle hjul bevæger sig i alle retninger. Ackermann-styring efterligner en bil. Valget afhænger af miljøet og opgaven. En lagerrobot skal bevæge sig hurtigt på glatte gulve. En eftersøgnings- og redningsrobot skal klatre over murbrokker. En leveringsrobot skal navigere på fortove og kantsten. Mobile robotter er allerede iblandt os: støvsugere, leveringsvogne, hospitalstransporter. De er den første bølge af hverdagsrobotter, og de bliver bedre hvert år.
Comments
No comments yet. Be the first to share a thought.
Leave a comment