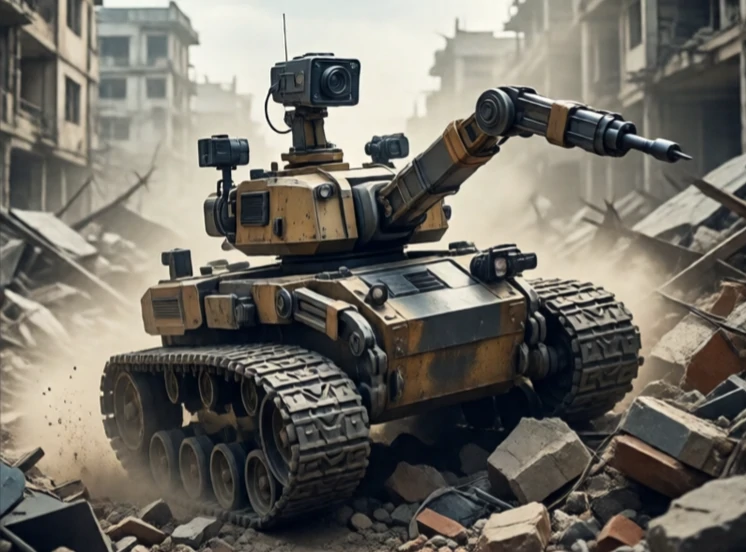
एक मोबाइल रोबोट अपने परिवेश में चलता है। यह किसी फर्श से बंधा हुआ नहीं होता। यह सेंसर, उपकरण या सामान ले जाते हुए एक स्थान से दूसरे स्थान पर जाता है। इसकी गतिशीलता पहियों, पटरियों, पैरों या प्रोपेलर के माध्यम से हो सकती है। परिवेश कोई गोदाम, अस्पताल, खेत या शहर की सड़क हो सकता है।
मोबाइल रोबोट को तीन समस्याओं का समाधान करना होता है: मैं कहाँ हूँ, मैं कहाँ जा रहा हूँ, और मैं वहाँ कैसे पहुँचूँ। स्थान निर्धारण, मानचित्रण और पथ नियोजन एक साथ काम करते हैं। सेंसर दुनिया को समझते हैं। नियंत्रक मोटरों को नियंत्रित करते हैं। सुरक्षा प्रणालियाँ टकराव को रोकती हैं। रोबोट टेलीऑपरेटेड, अर्ध-स्वायत्त या पूर्णतः स्वायत्त हो सकता है।
मोबाइल रोबोट के प्रकार
- पहिएदार: तेज, कुशल, घर के अंदर सबसे अधिक उपयोग किया जाता है।
- ट्रैक करने की क्षमता: ऊबड़-खाबड़ इलाकों में बेहतर, लेकिन धीमी।
- पैरों से चलने वाला: सीढ़ियाँ और बाधाएँ चढ़ता है, जटिल।
- उड़ान: जमीनी बाधाओं को पार कर जाता है, बैटरी सीमित है।
- तैराकी: जलमग्न अन्वेषण और निरीक्षण।
पहिएदार रोबोटों का वर्चस्व है क्योंकि पहिए सरल और कुशल होते हैं। डिफरेंशियल ड्राइव में दो स्वतंत्र रूप से संचालित पहिए होते हैं। ओमनीडायरेक्शनल पहिए किसी भी दिशा में चल सकते हैं। एकरमैन स्टीयरिंग कार की तरह काम करती है। चुनाव वातावरण और कार्य पर निर्भर करता है। गोदाम के रोबोट को चिकनी सतहों पर तेज़ी से चलने की आवश्यकता होती है। खोज और बचाव रोबोट को मलबे पर चढ़ने की आवश्यकता होती है। डिलीवरी रोबोट को फुटपाथ और किनारों पर चलने की आवश्यकता होती है। मोबाइल रोबोट पहले से ही हमारे बीच मौजूद हैं: वैक्यूम क्लीनर, डिलीवरी कार्ट, अस्पताल परिवहन वाहन। ये रोजमर्रा के रोबोटों की पहली लहर हैं, और ये हर साल बेहतर होते जा रहे हैं।
Comments
No comments yet. Be the first to share a thought.
Leave a comment