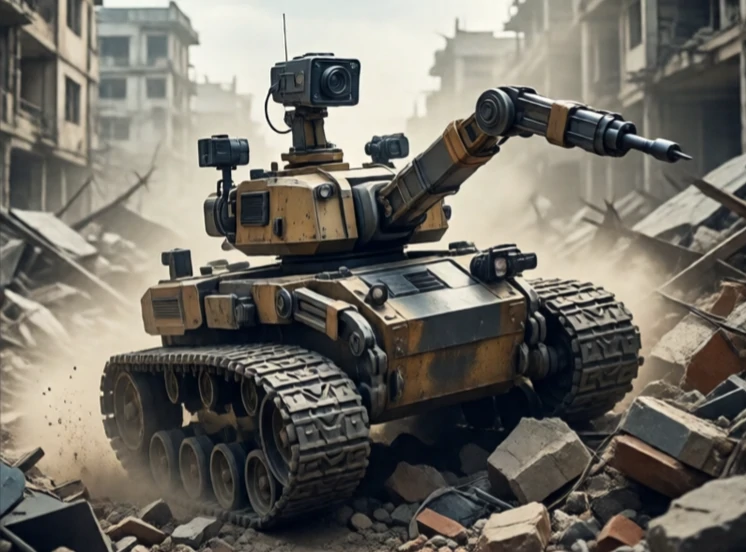
Мобильный робот перемещается в окружающей среде. Он не прикреплен к полу. Он перемещается с места на место, неся датчики, инструменты или груз. В качестве средств передвижения могут использоваться колеса, гусеницы, ноги или пропеллеры. Окружающей средой может быть склад, больница, ферма или городская улица.
Мобильный робот должен решить три задачи: где я нахожусь, куда я иду и как мне туда добраться. Локализация, картографирование и планирование траектории работают совместно. Датчики воспринимают окружающий мир. Контроллеры управляют двигателями. Системы безопасности предотвращают столкновения. Робот может быть дистанционно управляемым, полуавтономным или полностью автономным.
Типы мобильных роботов
- На колесах: быстрые, эффективные, наиболее распространены в помещениях.
- Гусеничные: лучше на пересеченной местности, медленнее.
- Ножницы: поднимаются по лестницам и преодолевают препятствия, сложные.
- Полет: обходит наземные препятствия, ограниченный заряд батареи.
- Плавание: исследование и изучение подводного мира.
Роботы на колёсах доминируют, потому что колёса просты и эффективны. Дифференциальный привод использует два независимо управляемых колеса. Всенаправленные колёса движутся в любом направлении. Рулевое управление по Аккерману имитирует автомобиль. Выбор зависит от окружающей среды и задачи. Роботу на складе необходимо быстро передвигаться по гладким полам. Роботу для поисково-спасательных работ необходимо взбираться по завалам. Роботу-доставщику необходимо передвигаться по тротуарам и бордюрам. Мобильные роботы уже среди нас: пылесосы, тележки для доставки, транспортные средства для больниц. Это первая волна роботов для повседневного использования, и с каждым годом они становятся всё лучше.
Comments
No comments yet. Be the first to share a thought.
Leave a comment