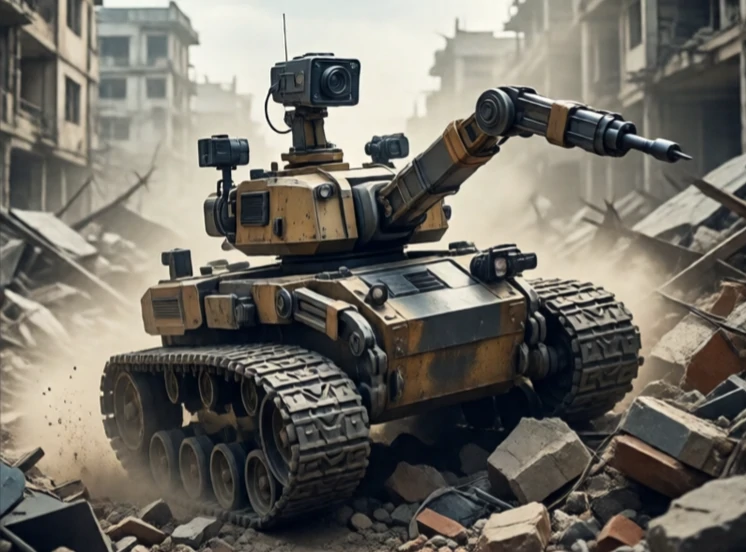
Un robot móvil se desplaza por su entorno. No está fijo al suelo. Navega de un lugar a otro, transportando sensores, herramientas o carga. Su movilidad puede ser mediante ruedas, orugas, patas o hélices. El entorno puede ser un almacén, un hospital, una granja o una calle de la ciudad.
El robot móvil debe resolver tres problemas: dónde estoy, adónde voy y cómo llego allí. La localización, el mapeo y la planificación de rutas trabajan conjuntamente. Los sensores perciben el entorno. Los controladores controlan los motores. Los sistemas de seguridad previenen colisiones. El robot puede ser teleoperado, semiautónomo o totalmente autónomo.
Tipos de robots móviles
- Con ruedas: rápido, eficiente, el más común en interiores.
- Con orugas: mejor en terrenos difíciles, más lento.
- Con piernas: sube escaleras y supera obstáculos, complejo.
- Vuelo: evita obstáculos terrestres, batería limitada.
- Natación: exploración e inspección subacuática.
Los robots con ruedas predominan porque las ruedas son simples y eficientes. La tracción diferencial utiliza dos ruedas impulsadas independientemente. Las ruedas omnidireccionales se mueven en cualquier dirección. La dirección Ackermann imita la de un automóvil. La elección depende del entorno y la tarea. Un robot de almacén necesita moverse rápido sobre suelos lisos. Un robot de búsqueda y rescate necesita trepar escombros. Un robot de reparto necesita desplazarse por aceras y bordillos. Los robots móviles ya forman parte de nuestro entorno: aspiradoras, carros de reparto, transporte hospitalario. Son la primera generación de robots cotidianos y mejoran año tras año.
Comments
No comments yet. Be the first to share a thought.
Leave a comment