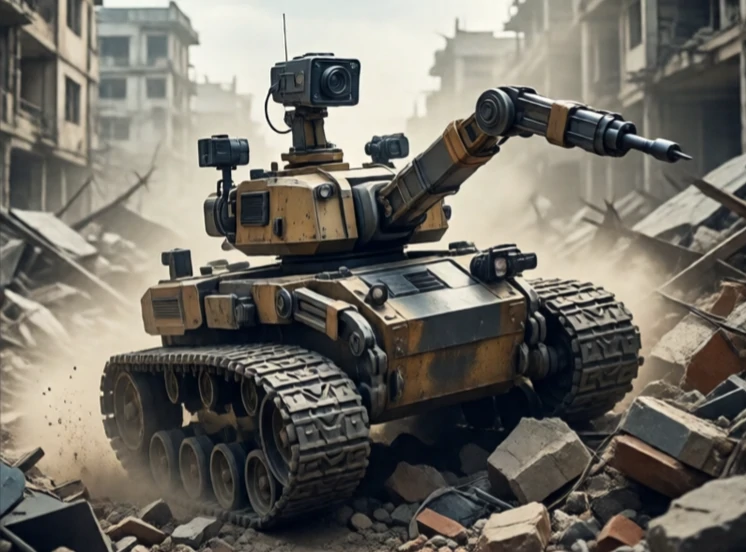
Ein mobiler Roboter bewegt sich in seiner Umgebung fort. Er ist nicht am Boden befestigt. Er navigiert von Ort zu Ort und transportiert Sensoren, Werkzeuge oder Fracht. Die Fortbewegung kann über Räder, Ketten, Beine oder Propeller erfolgen. Die Umgebung kann ein Lagerhaus, ein Krankenhaus, ein Bauernhof oder eine Straße sein.
Der mobile Roboter muss drei Probleme lösen: Wo bin ich? Wohin will ich? Und wie komme ich dorthin? Lokalisierung, Kartierung und Pfadplanung arbeiten zusammen. Sensoren erfassen die Umgebung. Steuerungen regeln die Motoren. Sicherheitssysteme verhindern Kollisionen. Der Roboter kann ferngesteuert, teilautonom oder vollautonom sein.
Arten von mobilen Robotern
- Mit Rädern: schnell, effizient, am häufigsten in Innenräumen.
- Kettenfahrzeug: besser auf unebenem Gelände, langsamer.
- Beinstark: Erklimmt Treppen und Hindernisse, komplex.
- Flug: Umgeht Hindernisse am Boden, begrenzte Akkulaufzeit.
- Schwimmen: Unterwassererkundung und -inspektion.
Radroboter dominieren, weil Räder einfach und effizient sind. Der Differenzialantrieb nutzt zwei unabhängig voneinander angetriebene Räder. Omnidirektionale Räder bewegen sich in jede Richtung. Die Ackermann-Lenkung ahmt die Funktionsweise eines Autos nach. Die Wahl des Antriebs hängt von der Umgebung und der Aufgabe ab. Ein Lagerroboter muss sich schnell auf glatten Böden bewegen können. Ein Such- und Rettungsroboter muss Trümmer überwinden. Ein Lieferroboter muss Gehwege und Bordsteine sicher passieren können. Mobile Roboter sind bereits im Alltag angekommen: Staubsauger, Lieferwagen, Krankentransporte. Sie bilden die erste Generation von Alltagsrobotern und werden jedes Jahr besser.
Comments
No comments yet. Be the first to share a thought.
Leave a comment