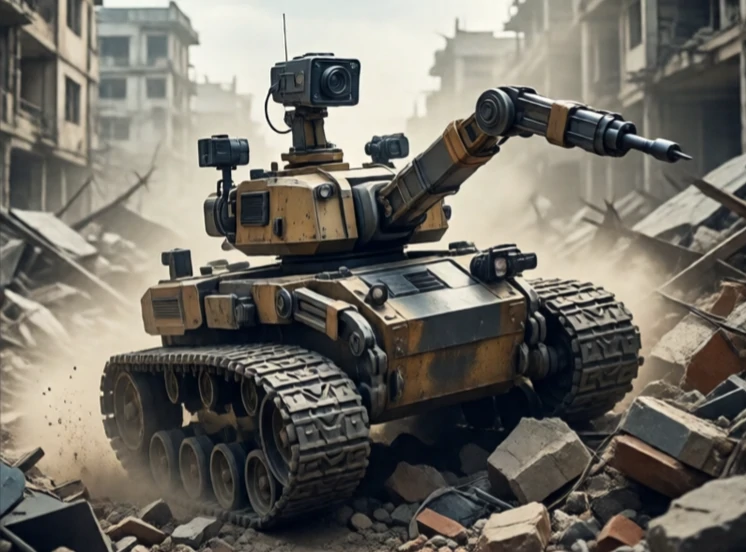
Robot bergerak dapat berpindah-pindah di lingkungannya. Robot ini tidak terpasang permanen di lantai. Ia menavigasi dari satu tempat ke tempat lain, membawa sensor, peralatan, atau muatan. Mobilitasnya dapat berupa roda, trek, kaki, atau baling-baling. Lingkungannya dapat berupa gudang, rumah sakit, pertanian, atau jalanan kota.
Robot bergerak harus menyelesaikan tiga masalah: di mana saya berada, ke mana saya akan pergi, dan bagaimana saya sampai di sana. Lokalisasi, pemetaan, dan perencanaan jalur bekerja bersama-sama. Sensor mendeteksi dunia. Pengontrol mengendalikan motor. Sistem keselamatan mencegah tabrakan. Robot tersebut dapat dioperasikan dari jarak jauh, semi-otonom, atau sepenuhnya otonom.
Jenis-jenis robot bergerak
- Beroda: cepat, efisien, paling umum digunakan di dalam ruangan.
- Dilengkapi roda rantai: lebih baik di medan yang kasar, lebih lambat.
- Berkaki: mampu menaiki tangga dan rintangan, kompleks.
- Terbang: melewati rintangan di darat, baterai terbatas.
- Berenang: eksplorasi dan inspeksi bawah air.
Robot beroda mendominasi karena roda sederhana dan efisien. Penggerak diferensial menggunakan dua roda yang digerakkan secara independen. Roda omnidirectional bergerak ke segala arah. Kemudi Ackermann meniru mobil. Pilihan tergantung pada lingkungan dan tugasnya. Robot gudang perlu bergerak cepat di lantai yang halus. Robot pencarian dan penyelamatan perlu memanjat puing-puing. Robot pengiriman perlu menavigasi trotoar dan pinggir jalan. Robot bergerak sudah ada di sekitar kita: penyedot debu, troli pengiriman, transportasi rumah sakit. Mereka adalah gelombang pertama robot sehari-hari, dan mereka semakin baik setiap tahunnya.
Comments
No comments yet. Be the first to share a thought.
Leave a comment