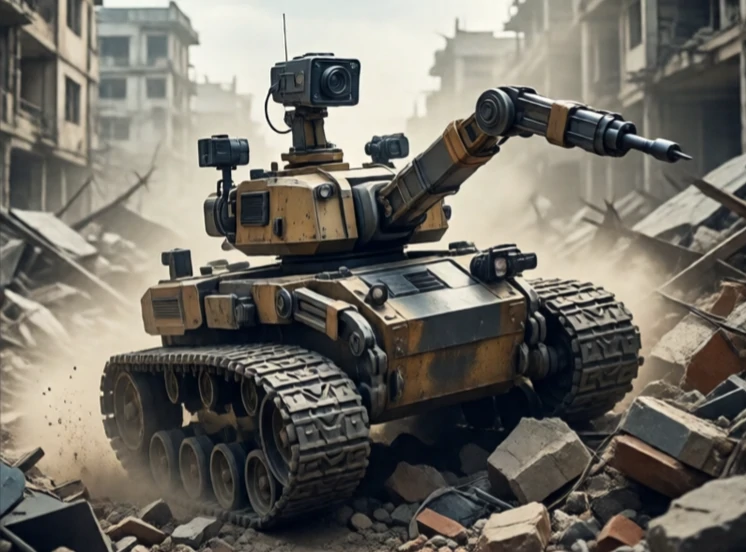
En mobil robot beveger seg gjennom omgivelsene sine. Den er ikke boltet til et gulv. Den navigerer fra sted til sted, og bærer sensorer, verktøy eller last. Mobiliteten kan være hjul, belter, ben eller propeller. Omgivelsene kan være et lager, et sykehus, en gård eller en bygate.
Den mobile roboten må løse tre problemer: hvor er jeg, hvor skal jeg, og hvordan kommer jeg meg dit. Lokalisering, kartlegging og ruteplanlegging fungerer sammen. Sensorer oppfatter verden. Kontrollere styrer motorene. Sikkerhetssystemer forhindrer kollisjoner. Roboten kan være fjernstyrt, semi-autonom eller helt autonom.
Mobile robottyper
- Hjul: rask, effektiv, vanligst innendørs.
- Sporbasert: bedre i ulendt terreng, saktere.
- Bein: klatrer trapper og hindringer, kompleks.
- Flyging: omgår bakkehinder, begrenset batteri.
- Svømming: undervannsutforskning og inspeksjon.
Hjuloboter dominerer fordi hjulene er enkle og effektive. Differensialdrift bruker to uavhengig drevne hjul. Omnidireksjonelle hjul beveger seg i alle retninger. Ackermann-styring etterligner en bil. Valget avhenger av miljøet og oppgaven. En lagerrobot må bevege seg raskt på glatte gulv. En søk- og redningsrobot må klatre i ruiner. En leveringsrobot må navigere fortau og fortauskanter. Mobile roboter er allerede blant oss: støvsugere, leveringsvogner, sykehustransport. De er den første bølgen av hverdagsroboter, og de blir bedre hvert år.
Comments
No comments yet. Be the first to share a thought.
Leave a comment