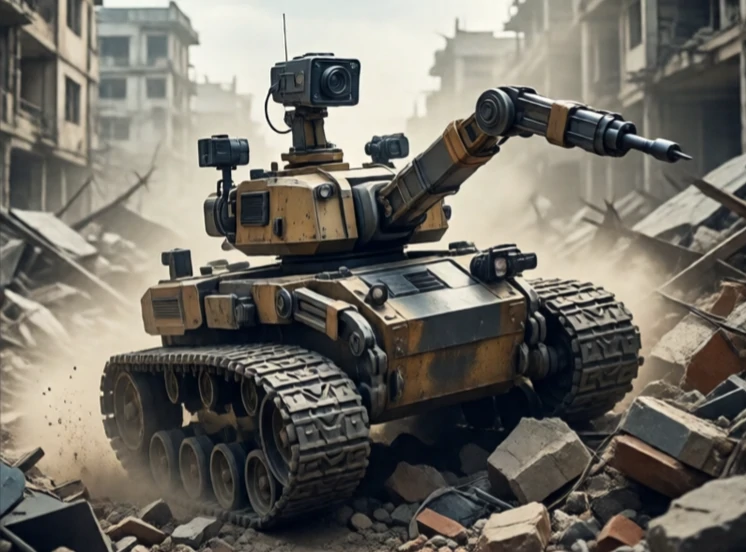
Ένα κινητό ρομπότ κινείται στο περιβάλλον του. Δεν είναι βιδωμένο σε ένα πάτωμα. Πλοηγείται από τόπο σε τόπο, μεταφέροντας αισθητήρες, εργαλεία ή φορτίο. Η κινητικότητα μπορεί να είναι τροχοί, ερπύστριες, πόδια ή έλικες. Το περιβάλλον μπορεί να είναι μια αποθήκη, ένα νοσοκομείο, ένα αγρόκτημα ή ένας δρόμος της πόλης.
Το κινητό ρομπότ πρέπει να λύσει τρία προβλήματα: πού βρίσκομαι, πού πηγαίνω και πώς θα φτάσω εκεί. Ο εντοπισμός, η χαρτογράφηση και ο σχεδιασμός διαδρομής συνεργάζονται. Οι αισθητήρες αντιλαμβάνονται τον κόσμο. Οι ελεγκτές ελέγχουν τους κινητήρες. Τα συστήματα ασφαλείας αποτρέπουν τις συγκρούσεις. Το ρομπότ μπορεί να είναι τηλεχειριζόμενο, ημιαυτόνομο ή πλήρως αυτόνομο.
Τύποι κινητών ρομπότ
- Τροχήλατο: γρήγορο, αποτελεσματικό, πιο συνηθισμένο σε εσωτερικούς χώρους.
- Ερπυστριοφόρο: καλύτερο σε ανώμαλο έδαφος, πιο αργό.
- Πόδια: ανεβαίνει σκάλες και εμπόδια, πολύπλοκο.
- Πτήση: παρακάμπτει τα εμπόδια στο έδαφος, περιορισμένη μπαταρία.
- Κολύμβηση: υποβρύχια εξερεύνηση και επιθεώρηση.
Τα τροχοφόρα ρομπότ κυριαρχούν επειδή οι τροχοί είναι απλοί και αποτελεσματικοί. Η διαφορική κίνηση χρησιμοποιεί δύο ανεξάρτητα κινούμενους τροχούς. Οι πανκατευθυντικοί τροχοί κινούνται προς οποιαδήποτε κατεύθυνση. Το σύστημα διεύθυνσης Ackermann μιμείται ένα αυτοκίνητο. Η επιλογή εξαρτάται από το περιβάλλον και την εργασία. Ένα ρομπότ αποθήκης πρέπει να κινείται γρήγορα σε λεία δάπεδα. Ένα ρομπότ έρευνας και διάσωσης πρέπει να σκαρφαλώνει σε ερείπια. Ένα ρομπότ παράδοσης πρέπει να πλοηγείται σε πεζοδρόμια και κράσπεδα. Τα κινητά ρομπότ είναι ήδη ανάμεσά μας: ηλεκτρικές σκούπες, καρότσια παράδοσης, νοσοκομειακές μεταφορές. Είναι το πρώτο κύμα καθημερινών ρομπότ και βελτιώνονται κάθε χρόνο.
Comments
No comments yet. Be the first to share a thought.
Leave a comment