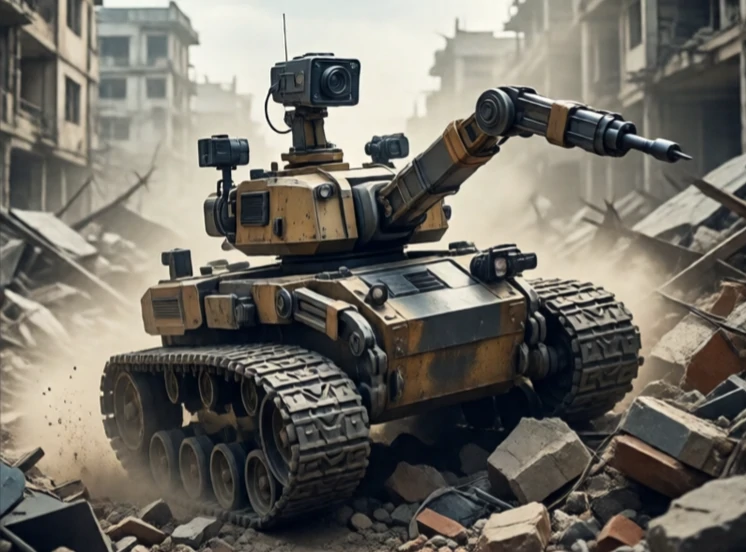
移動ロボットは周囲の環境を移動します。床に固定されているわけではなく、センサー、工具、荷物などを運びながら場所から場所へと移動します。移動手段は、車輪、履帯、脚、プロペラなど様々です。環境は、倉庫、病院、農場、都市の道路など多岐にわたります。
移動ロボットは、「自分がどこにいるのか」「どこへ向かっているのか」「どうやってそこへたどり着くのか」という3つの問題を解決しなければなりません。位置特定、地図作成、経路計画は連携して機能します。センサーが周囲の状況を認識し、コントローラーがモーターを制御します。安全システムが衝突を防止します。ロボットは、遠隔操作型、半自律型、または完全自律型のいずれかになります。
移動ロボットの種類
- 車輪付き:速くて効率的で、屋内での使用が最も一般的。
- トラクション式:悪路での走行性能は優れているが、速度は遅い。
- 脚力:階段や障害物を登る、複雑な動作。
- 飛行:地上の障害物を回避できるが、バッテリー容量に制限がある。
- 水泳:水中探査および調査。
車輪型ロボットが主流なのは、車輪がシンプルで効率的だからです。差動駆動では、2つの車輪が独立して駆動します。全方向車輪はあらゆる方向に移動できます。アッカーマンステアリングは自動車を模倣しています。選択は環境とタスクによって異なります。倉庫ロボットは滑らかな床の上を高速で移動する必要があります。捜索救助ロボットは瓦礫を登る必要があります。配送ロボットは歩道や縁石をナビゲートする必要があります。移動ロボットはすでに私たちの身近に存在しています。掃除機、配送カート、病院の搬送ロボットなどです。これらは日常的なロボットの第一波であり、年々進化しています。
Comments
No comments yet. Be the first to share a thought.
Leave a comment