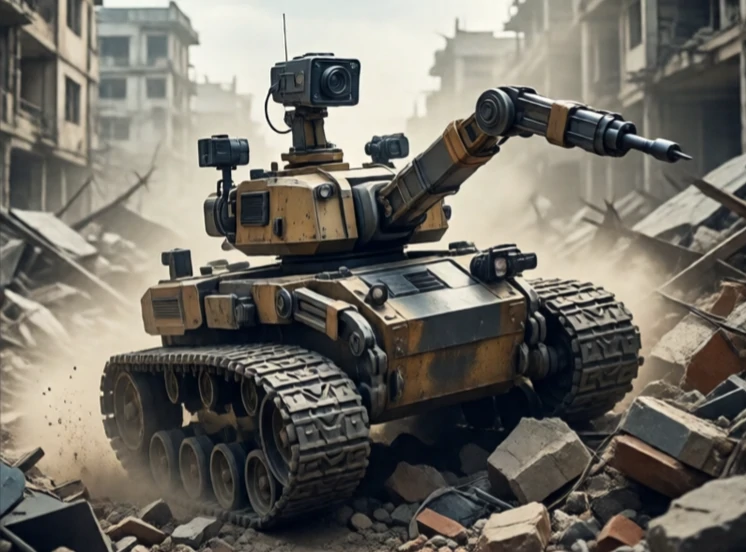
Egy mobil robot mozog a környezetében. Nincs a padlóhoz csavarozva. Helyről helyre közlekedik, érzékelőket, szerszámokat vagy rakományt cipelve. A mobilitás lehet kerekek, lánctalpak, lábak vagy propellerek. A környezet lehet egy raktár, egy kórház, egy farm vagy egy városi utca.
A mobil robotnak három problémát kell megoldania: hol vagyok, hová megyek, és hogyan jutok el oda. A lokalizáció, a térképezés és az útvonaltervezés együttműködik. Az érzékelők érzékelik a világot. A vezérlők irányítják a motorokat. A biztonsági rendszerek megakadályozzák az ütközéseket. A robot lehet távvezérelt, félautonóm vagy teljesen autonóm.
Mobil robottípusok
- Kerekes: gyors, hatékony, beltérben a leggyakoribb.
- Lánctalpas: jobb egyenetlen terepen, lassabb.
- Lábszáras: lépcsőn és akadályokon mászik, összetett.
- Repülés: megkerüli a földi akadályokat, korlátozott akkumulátor-üzemidő
- Úszás: víz alatti felfedezés és szemrevételezés.
A kerekes robotok dominálnak, mivel egyszerűek és hatékonyak. A differenciálműhajtás két függetlenül meghajtott kereket használ. A mindenirányú kerekek tetszőleges irányba mozognak. Az Ackermann kormányzás egy autó kormányzását utánozza. A választás a környezettől és a feladattól függ. Egy raktári robotnak gyorsan kell mozognia sima padlón. Egy kutató-mentő robotnak törmeléken kell felmásznia. Egy szállítórobotnak járdákon és szegélyeken kell közlekednie. A mobil robotok már közöttünk vannak: porszívók, szállítókocsik, kórházi szállítóeszközök. Ők a mindennapi robotok első hullámát alkotják, és évről évre egyre jobbak.
Comments
No comments yet. Be the first to share a thought.
Leave a comment