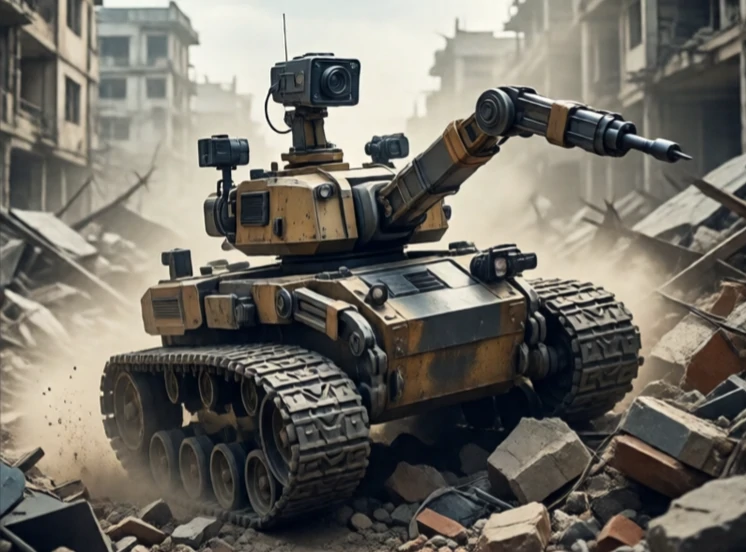
Een mobiele robot beweegt zich door zijn omgeving. Hij is niet aan een vloer vastgemaakt. Hij navigeert van plaats naar plaats en draagt sensoren, gereedschap of vracht. De voortbeweging kan worden verzorgd door wielen, rupsbanden, poten of propellers. De omgeving kan een magazijn, een ziekenhuis, een boerderij of een stadsstraat zijn.
De mobiele robot moet drie problemen oplossen: waar ben ik, waar ga ik naartoe en hoe kom ik daar? Lokalisatie, kartering en routeplanning werken samen. Sensoren registreren de omgeving. Controllers sturen de motoren aan. Veiligheidssystemen voorkomen botsingen. De robot kan op afstand bestuurd, semi-autonoom of volledig autonoom zijn.
Mobiele robottypen
- Op wielen: snel, efficiënt, het meest gebruikt binnenshuis.
- Met rupsbanden: beter op ruw terrein, maar langzamer.
- Beenbehendig: beklimt trappen en obstakels, complex.
- Vliegen: omzeilt obstakels op de grond, beperkte batterijduur.
- Zwemmen: onderwaterverkenning en -inspectie.
Robots op wielen domineren omdat wielen eenvoudig en efficiënt zijn. Differentieelaandrijving maakt gebruik van twee onafhankelijk aangedreven wielen. Omnidirectionele wielen bewegen in elke richting. Ackermann-besturing bootst een auto na. De keuze hangt af van de omgeving en de taak. Een magazijnrobot moet snel kunnen bewegen op gladde vloeren. Een zoek- en reddingsrobot moet over puin kunnen klimmen. Een bezorgrobot moet over trottoirs en stoepranden kunnen navigeren. Mobiele robots zijn al onderdeel van ons leven: stofzuigers, bezorgkarren, ziekentransport. Ze vormen de eerste golf van alledaagse robots en worden elk jaar beter.
Comments
No comments yet. Be the first to share a thought.
Leave a comment