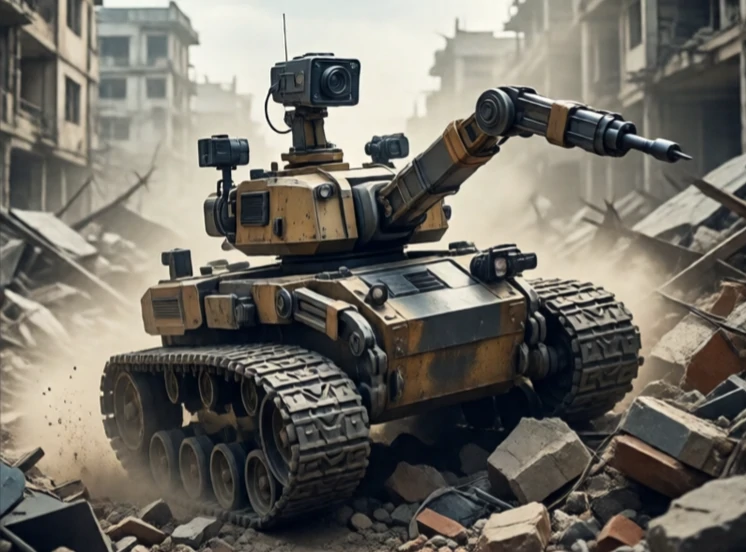
Un robot mobile se déplace dans son environnement. Il n'est pas fixé au sol. Il se déplace d'un endroit à l'autre, transportant des capteurs, des outils ou une cargaison. Sa mobilité peut être assurée par des roues, des chenilles, des pattes ou des hélices. Son environnement peut être un entrepôt, un hôpital, une ferme ou une rue de la ville.
Le robot mobile doit résoudre trois problèmes : où suis-je, où vais-je et comment y parvenir. La localisation, la cartographie et la planification de trajectoire fonctionnent de concert. Des capteurs perçoivent l’environnement. Des contrôleurs pilotent les moteurs. Des systèmes de sécurité préviennent les collisions. Le robot peut être téléopéré, semi-autonome ou entièrement autonome.
types de robots mobiles
- Sur roues : rapide, efficace, le plus courant en intérieur.
- Chenillé : meilleur sur terrain accidenté, plus lent.
- À jambes : monte les escaliers et franchit les obstacles, complexe.
- Vol : contourne les obstacles au sol, batterie limitée.
- Natation : exploration et inspection sous-marines.
Les robots à roues dominent car les roues sont simples et efficaces. La transmission différentielle utilise deux roues motrices indépendantes. Les roues omnidirectionnelles permettent un déplacement dans toutes les directions. La direction Ackermann imite celle d'une voiture. Le choix dépend de l'environnement et de la tâche. Un robot d'entrepôt doit se déplacer rapidement sur des sols lisses. Un robot de recherche et de sauvetage doit pouvoir escalader des décombres. Un robot de livraison doit pouvoir circuler sur les trottoirs et les bordures. Les robots mobiles sont déjà présents dans notre quotidien : aspirateurs, chariots de livraison, navettes hospitalières. Ils constituent la première génération de robots du quotidien et leurs performances s'améliorent d'année en année.
Comments
No comments yet. Be the first to share a thought.
Leave a comment