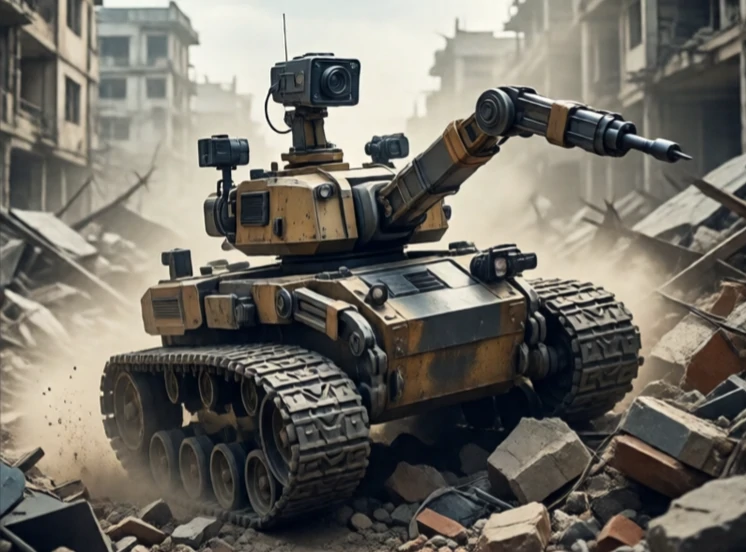
Mobilní robot se pohybuje ve svém prostředí. Není přišroubován k podlaze. Pohybuje se z místa na místo a nese senzory, nástroje nebo náklad. Mobilita může být zajištěna koly, pásy, nohama nebo vrtulemi. Prostředím může být sklad, nemocnice, farma nebo městská ulice.
Mobilní robot musí vyřešit tři problémy: kde jsem, kam jedu a jak se tam dostanu. Lokalizace, mapování a plánování trasy spolupracují. Senzory vnímají svět. Řídicí jednotky ovládají motory. Bezpečnostní systémy zabraňují kolizím. Robot může být teleoperovaný, poloautonomní nebo plně autonomní.
Typy mobilních robotů
- Kolové: rychlé, efektivní, nejběžnější v interiéru.
- Pásové: lepší v nerovném terénu, pomalejší.
- Lehké: lezení po schodech a překážkách, složité.
- Létání: obchází pozemní překážky, omezená výdrž baterie.
- Plavání: podvodní průzkum a inspekce.
Kolové roboty dominují, protože kola jsou jednoduchá a efektivní. Diferenciální pohon využívá dvě nezávisle poháněná kola. Všesměrová kola se pohybují v libovolném směru. Ackermannovo řízení napodobuje auto. Volba závisí na prostředí a úkolu. Skladový robot se musí rychle pohybovat po hladkých podlahách. Pátrací a záchranný robot se musí šplhat po sutinách. Doručovací robot se musí pohybovat po chodnících a obrubnících. Mobilní roboti jsou již mezi námi: vysavače, doručovací vozíky, nemocniční transportéry. Jsou první vlnou každodenních robotů a každým rokem se zlepšují.
Comments
No comments yet. Be the first to share a thought.
Leave a comment