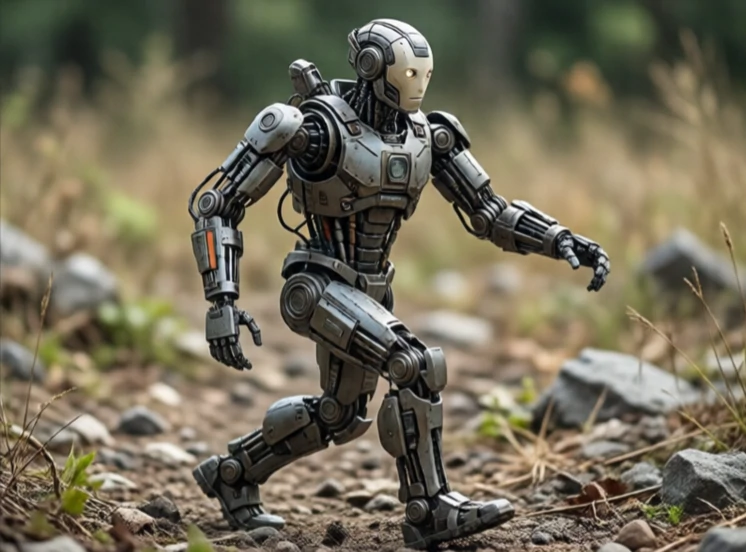
Robot chân di chuyển bằng các chân cơ khí thay vì bánh xe hoặc xích. Chân giúp xử lý các địa hình mà bánh xe không thể: cầu thang, đá, bùn và mảnh vụn. Nhược điểm là độ phức tạp cao hơn. Robot bánh xe vốn dĩ đã ổn định. Robot chân phải chủ động giữ thăng bằng với mỗi bước đi.
Nghiên cứu về chuyển động bằng chân bắt đầu phát triển mạnh vào những năm 1980 với những cỗ máy nhảy của Raibert tại MIT. Sau đó là ASIMO của Honda và AIBO của Sony. BigDog, Spot và Atlas của Boston Dynamics đã thúc đẩy chuyển động linh hoạt hơn nữa, và Spot hiện đã được bán thương mại để phục vụ công tác kiểm tra và tuần tra. Vấn đề điều khiển rất khó khăn vì robot không ổn định và mặt đất không thể dự đoán được.
Các loại robot có chân
- Đi bằng hai chân: có hai chân, giống người, khó giữ thăng bằng.
- Động vật bốn chân: có bốn chân, giữ thăng bằng tốt, phổ biến ở địa hình gồ ghề.
- Hexapod: sáu chân, rất vững chắc, chậm chạp.
- Xe hybrid: bánh xe gắn trên chân, kết hợp tốc độ và khả năng leo dốc.
- Hopper: một chân, nền tảng nghiên cứu về động lực học.
Robot chân hoạt động hiệu quả hơn ở những nơi địa hình không bằng phẳng. Chúng có thể bước qua chướng ngại vật, leo cầu thang và tự phục hồi sau khi bị đẩy. Tuy nhiên, chúng chậm hơn và kém hiệu quả hơn robot bánh xe trên bề mặt nhẵn. Thách thức trong việc điều khiển là vô cùng lớn. Mỗi bước đi đều là một cú ngã có kiểm soát. Robot phải lập kế hoạch đặt chân, giữ thăng bằng và thích ứng với việc trượt chân hoặc va chạm bất ngờ. Những tiến bộ trong điều khiển dự đoán mô hình và học tăng cường đã giúp robot chân trở nên tốt hơn đáng kể trong thập kỷ qua. Chúng chưa phổ biến như robot bánh xe, nhưng chúng có thể đi đến những nơi mà bánh xe không thể đến được.
Comments
No comments yet. Be the first to share a thought.
Leave a comment