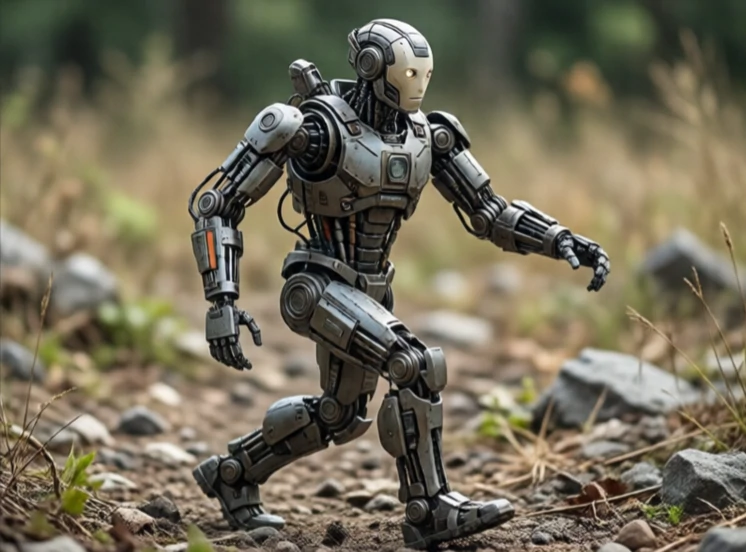
Un robot cu picioare se mișcă pe picioare mecanice în loc de roți sau șine. Picioarele se mișcă pe terenuri pe care roțile nu le pot parcurge: scări, pietre, noroi și moloz. Compromisul este complexitatea. Un robot cu roți este stabil în mod implicit. Un robot cu picioare trebuie să se echilibreze activ la fiecare pas.
Cercetările în locomoția cu picioare au luat avânt în anii 1980 odată cu mașinile de sărit ale lui Raibert la MIT. Au urmat ASIMO de la Honda și AIBO de la Sony. BigDog, Spot și Atlas de la Boston Dynamics au împins mișcarea dinamică mai departe, iar Spot este acum disponibil comercial pentru inspecție și patrulare. Problema controlului este dificilă deoarece robotul este instabil, iar solul este imprevizibil.
Tipuri de roboți cu picioare
- Biped: două picioare, asemănător omului, greu de echilibrat.
- Patruped: patru picioare, stabil, popular pentru teren accidentat.
- Hexapod: șase picioare, foarte stabil, lent.
- Hibrid: roți pe picioare, combină viteza și cățăratul.
- Hopper: un picior, platformă de cercetare pentru dinamică.
Roboții cu picioare excelează acolo unde terenul nu este plat. Pot păși peste obstacole, pot urca scări și se pot recupera după împingeri. Sunt mai lenți și mai puțin eficienți decât roboții cu roți pe suprafețe netede. Provocarea controlului este imensă. Fiecare pas este o cădere controlată. Robotul trebuie să planifice plasarea piciorului, să își mențină echilibrul și să se adapteze la alunecări sau contact neașteptat. Progresele în controlul predictiv al modelelor și învățarea prin consolidare au îmbunătățit considerabil roboții cu picioare în ultimul deceniu. Nu sunt încă la fel de comuni ca roboții cu roți, dar ajung în locuri unde roțile nu pot ajunge.
Comments
No comments yet. Be the first to share a thought.
Leave a comment