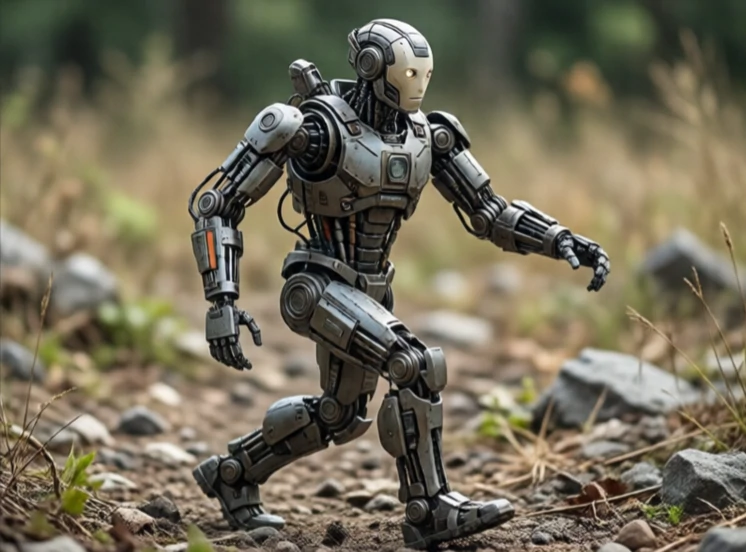
Шагающий робот передвигается на механических ногах, а не на колесах или гусеницах. Ноги позволяют преодолевать препятствия, недоступные для колес: лестницы, камни, грязь и щебень. Компромисс заключается в сложности конструкции. Колесный робот устойчив по умолчанию. Шагающий робот должен активно поддерживать равновесие при каждом шаге.
Исследования в области передвижения на ногах начались в 1980-х годах с прыжковых машин Райберта в Массачусетском технологическом институте. За ними последовали ASIMO от Honda и AIBO от Sony. BigDog, Spot и Atlas от Boston Dynamics продвинули динамическое движение еще дальше, и Spot теперь доступен на коммерческой основе для инспекционных и патрульных работ. Проблема управления сложна, потому что робот неустойчив, а поверхность непредсказуема.
Типы шагающих роботов
- Двуногий: с двумя ногами, человекоподобный, трудно сохранять равновесие.
- Четвероногий: четыре ноги, устойчивый, популярен для передвижения по пересеченной местности.
- Шестиногий: шесть ног, очень устойчивый, медлительный.
- Гибрид: колеса на ногах, сочетает в себе скорость и способность преодолевать подъемы.
- Hopper: одноногая исследовательская платформа для изучения динамики.
Шагающие роботы превосходно справляются с неровными поверхностями. Они могут переступать через препятствия, подниматься по лестнице и восстанавливаться после толчков. На гладких поверхностях они медленнее и менее эффективны, чем колесные роботы. Задача управления огромна. Каждый шаг — это контролируемое падение. Робот должен планировать положение ног, сохранять равновесие и адаптироваться к скольжению или неожиданному контакту. Достижения в области модельно-предиктивного управления и обучения с подкреплением значительно улучшили шагающие роботы за последнее десятилетие. Они пока не так распространены, как колесные роботы, но они могут передвигаться там, где колеса не могут.
Comments
No comments yet. Be the first to share a thought.
Leave a comment