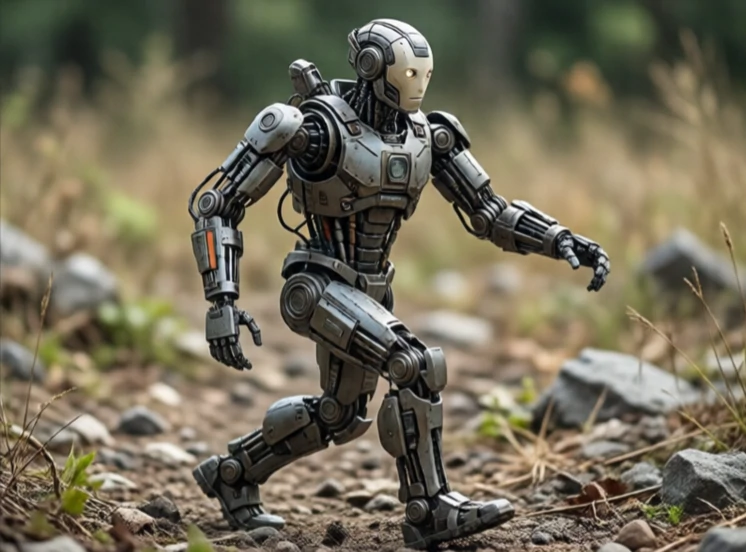
Bacaklı bir robot, tekerlek veya palet yerine mekanik bacaklar üzerinde hareket eder. Bacaklar, tekerleklerin hareket edemediği arazilerde (merdivenler, kayalar, çamur ve moloz) yol alır. Dezavantajı ise karmaşıklıktır. Tekerlekli bir robot varsayılan olarak stabildir. Bacaklı bir robot ise her adımda aktif olarak denge sağlamak zorundadır.
Bacaklı hareket üzerine araştırmalar, 1980'lerde MIT'de Raibert'in zıplayan makineleriyle ivme kazandı. Honda'nın ASIMO'su ve Sony'nin AIBO'su bunu izledi. Boston Dynamics'in BigDog, Spot ve Atlas'ı dinamik hareketi daha da ileriye taşıdı ve Spot şu anda denetim ve devriye işlerinde kullanılmak üzere ticari olarak mevcuttur. Robotun dengesiz olması ve zeminin tahmin edilemez olması nedeniyle kontrol problemi zordur.
Bacaklı robot türleri
- İki ayaklı: iki bacaklı, insana benzer, dengede durmakta zor.
- Dört ayaklı: dört bacaklı, dengeli, engebeli araziler için popüler.
- Hekzapod: altı bacaklı, çok dengeli, yavaş.
- Hibrit: ayaklar üzerinde tekerlekler, hızı ve tırmanmayı birleştiriyor.
- Hopper: tek ayaklı, dinamikler için araştırma platformu.
Bacaklı robotlar, zeminin düz olmadığı yerlerde üstün performans gösterirler. Engellerin üzerinden atlayabilir, merdiven çıkabilir ve itilmelere karşı kendilerini toparlayabilirler. Ancak düz yüzeylerde tekerlekli robotlardan daha yavaş ve daha az verimlidirler. Kontrol zorluğu çok büyüktür. Her adım kontrollü bir düşüş anlamına gelir. Robot, ayak yerleşimini planlamalı, dengeyi korumalı ve kaymaya veya beklenmedik temasa uyum sağlamalıdır. Model öngörücü kontrol ve takviyeli öğrenmedeki gelişmeler, son on yılda bacaklı robotları önemli ölçüde geliştirmiştir. Henüz tekerlekli robotlar kadar yaygın değiller, ancak tekerleklerin gidemediği yerlere gidebiliyorlar.
Comments
No comments yet. Be the first to share a thought.
Leave a comment