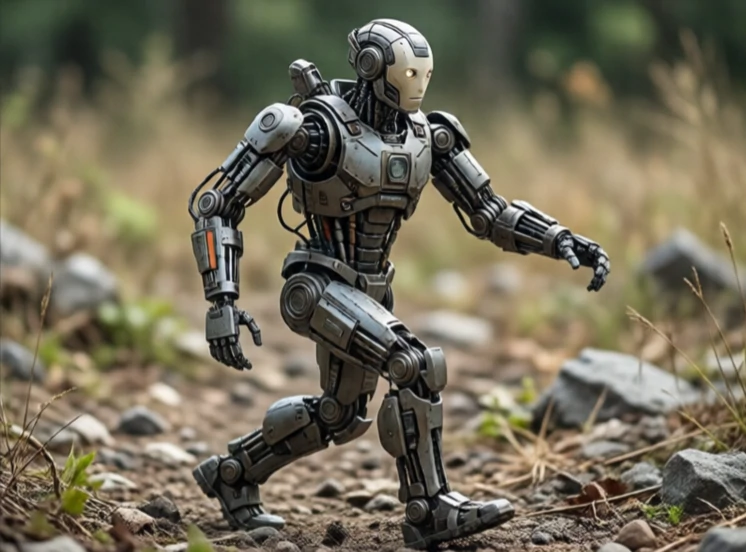
다족 로봇은 바퀴나 궤도 대신 기계식 다리로 움직입니다. 다리는 계단, 바위, 진흙, 자갈 등 바퀴로는 이동할 수 없는 지형을 헤쳐나갈 수 있습니다. 하지만 단점은 구조가 복잡해진다는 것입니다. 바퀴형 로봇은 기본적으로 안정적이지만, 다족 로봇은 매 걸음마다 균형을 유지해야 합니다.
다리가 달린 로봇의 이동 연구는 1980년대 MIT의 라이버트가 개발한 도약 로봇을 시작으로 본격적으로 발전했습니다. 혼다의 아시모와 소니의 아이보가 그 뒤를 이었고, 보스턴 다이내믹스의 빅독, 스팟, 아틀라스는 동적 움직임을 더욱 발전시켰습니다. 특히 스팟은 현재 검사 및 순찰 작업에 상용으로 사용되고 있습니다. 로봇의 불안정한 움직임과 예측 불가능한 지면 상태 때문에 제어 문제는 매우 어렵습니다.
다족 로봇 종류
- 이족보행: 두 다리, 사람과 유사하지만 균형 잡기 어려움.
- 네발 동물: 다리가 네 개이고 안정적이며 험준한 지형에 적합합니다.
- 육족류: 다리가 여섯 개이고, 매우 안정적이며, 움직임이 느립니다.
- 하이브리드: 바퀴가 달린 다리, 속도와 등판 능력을 겸비.
- 호퍼: 다리가 하나뿐인, 동역학 연구 플랫폼.
다족 로봇은 지면이 평평하지 않은 곳에서 탁월한 성능을 발휘합니다. 장애물을 넘고, 계단을 오르고, 밀린 충격에도 다시 일어설 수 있습니다. 하지만 매끄러운 표면에서는 바퀴형 로봇보다 속도가 느리고 효율성이 떨어집니다. 제어 자체가 매우 어려운 과제입니다. 로봇은 한 걸음 한 걸음 내딛는 것이 제어된 낙하와 같습니다. 발 위치를 신중하게 계획하고, 균형을 유지하며, 미끄러짐이나 예상치 못한 충돌에 적응해야 합니다. 지난 10년간 모델 예측 제어와 강화 학습 기술의 발전으로 다족 로봇의 성능은 비약적으로 향상되었습니다. 아직 바퀴형 로봇만큼 보편화되지는 않았지만, 바퀴로는 갈 수 없는 곳까지 이동할 수 있게 되었습니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment