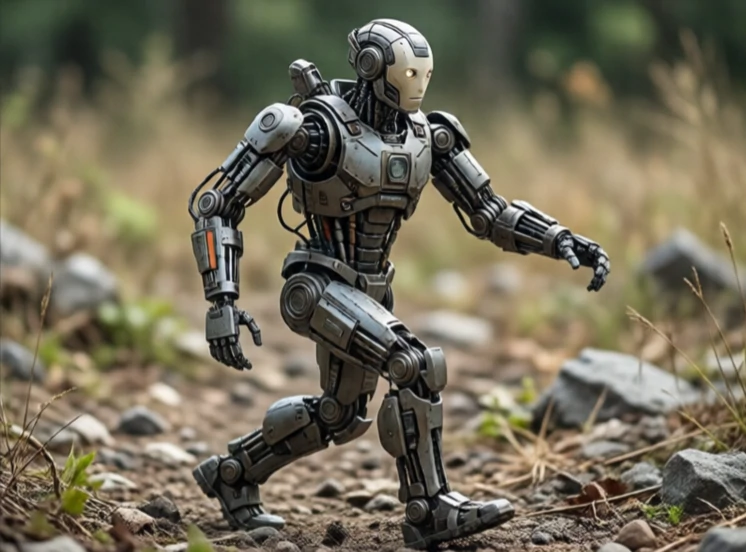
يتحرك الروبوت ذو الأرجل على أرجل ميكانيكية بدلاً من العجلات أو الجنازير. وتستطيع الأرجل التعامل مع التضاريس التي لا تستطيع العجلات اجتيازها: كالسلالم والصخور والطين والأنقاض. لكن هذا يُعيق سهولة الحركة. فالروبوت ذو العجلات مستقر بطبيعته، بينما يجب على الروبوت ذي الأرجل أن يحافظ على توازنه مع كل خطوة.
انطلقت الأبحاث في مجال الحركة الآلية في ثمانينيات القرن الماضي مع آلات رايبرت القافزة في معهد ماساتشوستس للتكنولوجيا. وتلتها روبوتات أسيمو من هوندا، وإيبو من سوني. وساهمت روبوتات بيغ دوغ، وسبوت، وأطلس من بوسطن داينامكس في تطوير الحركة الديناميكية، وأصبح سبوت متاحًا تجاريًا الآن لأعمال التفتيش والدوريات. وتكمن صعوبة التحكم في هذه الروبوتات في عدم استقرارها وطبيعة الأرض غير المتوقعة.
أنواع الروبوتات ذات الأرجل
- ثنائي القدمين: ساقان، يشبه الإنسان، يصعب الحفاظ على توازنه.
- رباعي الأرجل: أربع أرجل، ثابت، شائع في التضاريس الوعرة.
- سداسي الأرجل: ستة أرجل، مستقر للغاية، بطيء.
- هجين: عجلات على أرجل، يجمع بين السرعة والتسلق.
- هوبر: منصة بحثية ذات ساق واحدة لدراسة الديناميكيات.
تتفوق الروبوتات ذات الأرجل على الأسطح غير المستوية، حيث تستطيع تجاوز العوائق، وصعود السلالم، والتعافي من الصدمات. إلا أنها أبطأ وأقل كفاءة من الروبوتات ذات العجلات على الأسطح الملساء. ويُعدّ التحكم بها تحديًا كبيرًا، فكل خطوة تُمثل سقوطًا مُتحكمًا فيه. يجب على الروبوت تخطيط موضع قدمه، والحفاظ على توازنه، والتكيف مع الانزلاق أو الاحتكاك غير المتوقع. وقد ساهمت التطورات في التحكم التنبؤي القائم على النماذج والتعلم المعزز في تحسين أداء الروبوتات ذات الأرجل بشكل ملحوظ خلال العقد الماضي. ورغم أنها ليست شائعة الانتشار كالروبوتات ذات العجلات، إلا أنها قادرة على الوصول إلى أماكن لا تستطيع العجلات الوصول إليها.
Comments
No comments yet. Be the first to share a thought.
Leave a comment