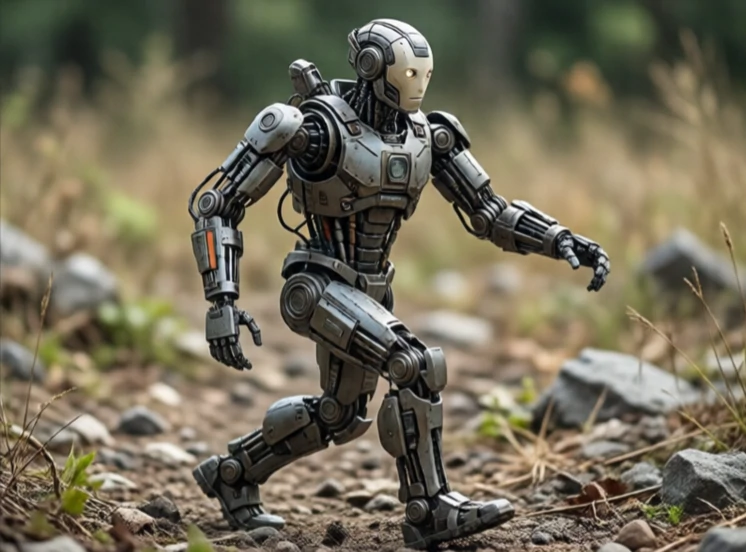
Um robô com pernas move-se sobre pernas mecânicas em vez de rodas ou lagartas. As pernas conseguem transitar por terrenos que as rodas não conseguem: escadas, pedras, lama e entulho. A desvantagem é a complexidade. Um robô com rodas é estável por defeito. Um robô com pernas precisa de se equilibrar ativamente a cada passo.
A investigação em locomoção bípede arrancou na década de 1980 com as máquinas saltadoras de Raibert no MIT. O ASIMO da Honda e o AIBO da Sony vieram logo a seguir. O BigDog, o Spot e o Atlas da Boston Dynamics impulsionaram ainda mais o movimento dinâmico, e o Spot está agora disponível comercialmente para trabalhos de inspeção e patrulha. O problema do controlo é complexo porque o robô é instável e o terreno é imprevisível.
Tipos de robôs com pernas
- Bípede: duas pernas, semelhante ao humano, difícil de equilibrar.
- Quadrúpede: de quatro patas, estável, popular em terrenos acidentados.
- Hexápode: seis patas, muito estável, lento.
- Híbrido: rodas sobre pernas, combina velocidade e capacidade de escalada.
- Hopper: uma perna só, plataforma de investigação para a dinâmica.
Os robôs com pernas destacam-se em terrenos irregulares. Conseguem transpor obstáculos, subir escadas e recuperar de empurrões. Em superfícies lisas, são mais lentos e menos eficientes do que os robôs com rodas. O desafio do controlo é imenso. Cada passo é uma queda controlada. O robô precisa de planear o posicionamento dos pés, manter o equilíbrio e adaptar-se a escorregões ou contactos inesperados. Os avanços no controlo preditivo baseado em modelos e na aprendizagem por reforço tornaram os robôs com pernas muito melhores na última década. Ainda não são tão comuns como os robôs com rodas, mas chegam a locais onde as rodas não conseguem.
Comments
No comments yet. Be the first to share a thought.
Leave a comment