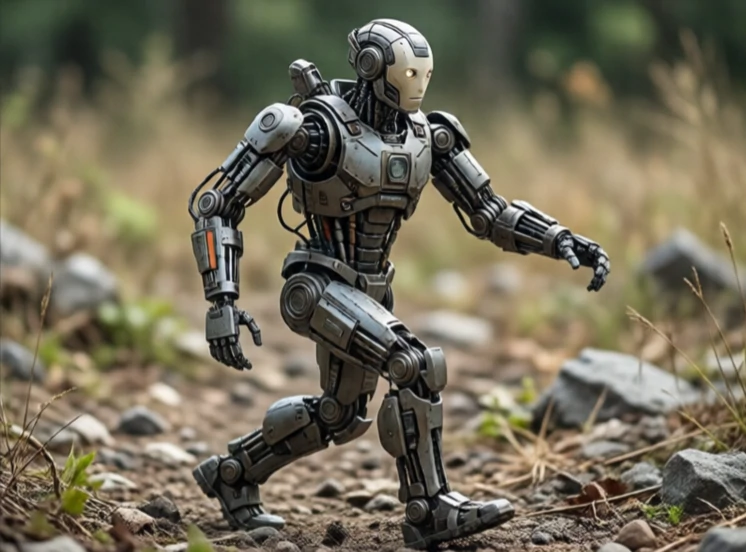
Robot berkaki bergerak menggunakan kaki mekanis, bukan roda atau trek. Kaki mampu melewati medan yang tidak bisa dilewati roda: tangga, bebatuan, lumpur, dan puing-puing. Kelemahannya adalah kompleksitasnya. Robot beroda stabil secara default. Robot berkaki harus secara aktif menjaga keseimbangan di setiap langkahnya.
Penelitian tentang pergerakan berkaki dimulai pada tahun 1980-an dengan mesin lompat Raibert di MIT. ASIMO dari Honda dan AIBO dari Sony menyusul. BigDog, Spot, dan Atlas dari Boston Dynamics mendorong pergerakan dinamis lebih jauh, dan Spot kini tersedia secara komersial untuk pekerjaan inspeksi dan patroli. Masalah pengendaliannya sulit karena robot tidak stabil dan permukaan tanah tidak dapat diprediksi.
Jenis robot berkaki
- Bipedal: memiliki dua kaki, menyerupai manusia, sulit menjaga keseimbangan.
- Berkaki empat: memiliki empat kaki, stabil, populer untuk medan yang berat.
- Heksapoda: memiliki enam kaki, sangat stabil, dan lambat.
- Hibrida: roda di atas kaki, menggabungkan kecepatan dan kemampuan mendaki.
- Hopper: platform penelitian berkaki satu untuk dinamika.
Robot berkaki unggul di tempat-tempat dengan permukaan tanah yang tidak rata. Mereka dapat melangkahi rintangan, menaiki tangga, dan pulih dari dorongan. Namun, mereka lebih lambat dan kurang efisien dibandingkan robot beroda di permukaan yang halus. Tantangan pengendaliannya sangat besar. Setiap langkah adalah jatuh yang terkontrol. Robot harus merencanakan penempatan kaki, menjaga keseimbangan, dan beradaptasi dengan tergelincir atau kontak yang tidak terduga. Kemajuan dalam kontrol prediktif model dan pembelajaran penguatan telah membuat robot berkaki jauh lebih baik dalam dekade terakhir. Mereka belum seumum robot beroda, tetapi mereka dapat menjangkau tempat-tempat yang tidak dapat dijangkau roda.
Comments
No comments yet. Be the first to share a thought.
Leave a comment