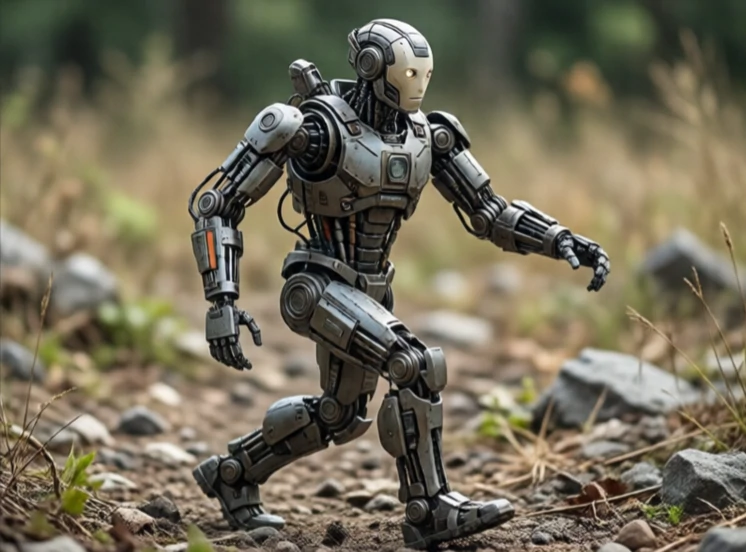
腿式機器人依靠機械腿而非輪子或履帶移動。腿部可以應付輪子無法逾越的地形:例如階梯、岩石、泥濘和碎石。但缺點是結構更複雜。輪式機器人本身就具有穩定性,而腿式機器人則必須在每一步中主動保持平衡。
1980年代,隨著雷伯特在麻省理工學院研發的跳躍機器人,腿式運動的研究開始蓬勃發展。隨後,本田的ASIMO和索尼的AIBO相繼問世。波士頓動力公司的BigDog、Spot和Atlas進一步推動了動態運動的發展,其中Spot目前已投入商業應用,用於巡檢和巡邏工作。由於機器人本身不穩定且地面狀況難以預測,因此控制問題十分棘手。
腿式機器人
- 雙足動物:兩條腿,類似人類,難以保持平衡。
- 四足動物:四條腿,穩定,適合崎嶇地形。
- 六足動物:六條腿,非常穩定,但速度較慢。
- 混合型:輪子裝在腿上,兼具速度與爬坡能力。
- Hopper:單腳動力學研究平台。
腿式機器人擅長在不平坦的地面上行走。它們可以跨越障礙物、爬樓梯,還能從推擠中恢復過來。但在平坦的地面上,它們的速度和效率都比輪式機器人低。控制它們的難度極大。每一步都像是可控的跌倒。機器人必須規劃落腳點、保持平衡,並能適應滑倒或意外碰撞。過去十年,模型預測控制和強化學習技術的進步大大提升了腿式機器人的性能。雖然它們目前還不如輪式機器人普及,但它們能到達輪式機器人無法到達的地方。
Comments
No comments yet. Be the first to share a thought.
Leave a comment