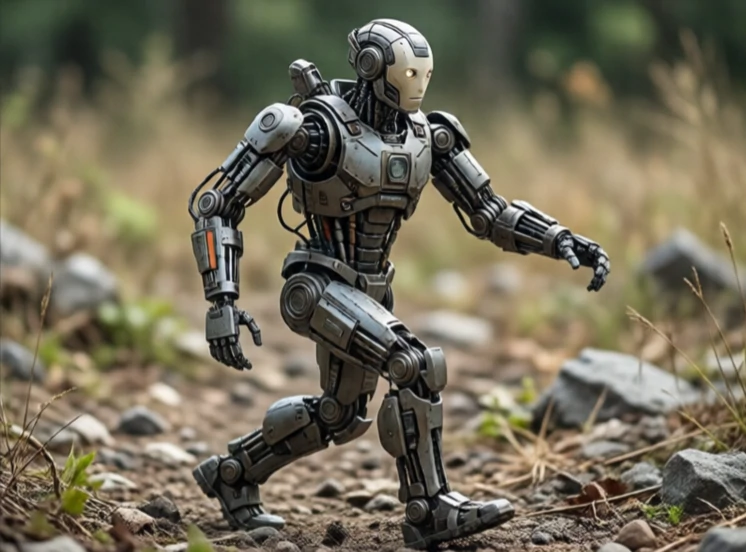
脚式ロボットは、車輪や履帯ではなく、機械式の脚で移動します。脚は、車輪では対応できない階段、岩、泥、瓦礫などの地形を走行できます。ただし、その代償として構造が複雑になります。車輪式ロボットはデフォルトで安定していますが、脚式ロボットは一歩ごとにバランスを取らなければなりません。
脚式移動の研究は、1980年代にMITのライバートによる跳躍ロボットを皮切りに本格的に始まった。ホンダのASIMOやソニーのAIBOがそれに続いた。ボストン・ダイナミクスのBigDog、Spot、Atlasは動的な動きをさらに進化させ、Spotは現在、点検や巡回作業向けに市販されている。ロボットが不安定で地面の状態が予測できないため、制御の問題は難しい。
脚式ロボットの種類
- 二足歩行:人間のように2本の足を持ち、バランスを取るのが難しい。
- 四足動物:4本の脚を持ち、安定性が高く、険しい地形に適している。
- 六脚類:脚が6本あり、非常に安定しているが、動きは遅い。
- ハイブリッド:脚に車輪が付いており、スピードと登坂能力を兼ね備えている。
- ホッパー:脚が1本しかない、ダイナミクス研究用プラットフォーム。
脚式ロボットは、地面が平坦でない場所で真価を発揮します。障害物を乗り越えたり、階段を上ったり、押されても体勢を立て直したりできます。ただし、滑らかな路面では車輪式ロボットよりも速度が遅く、効率も劣ります。制御の難しさは計り知れません。一歩ごとに制御された転倒を強いられるため、ロボットは足の置き場所を計画し、バランスを維持し、滑りや予期せぬ接触に適応しなければなりません。モデル予測制御と強化学習の進歩により、脚式ロボットは過去10年間で飛躍的に性能が向上しました。車輪式ロボットほど普及しているわけではありませんが、車輪では行けない場所にも行くことができます。
Comments
No comments yet. Be the first to share a thought.
Leave a comment