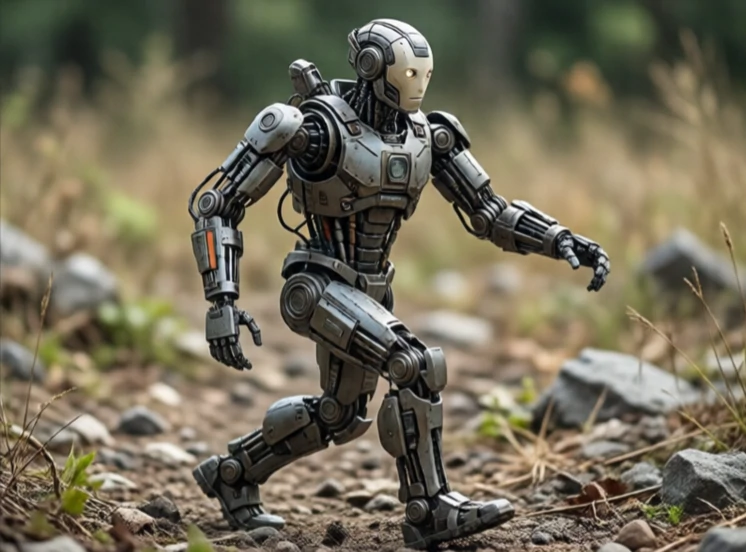
एक पैरदार रोबोट पहियों या पटरियों के बजाय यांत्रिक पैरों पर चलता है। पैर उन इलाकों को संभाल सकते हैं जहाँ पहिए नहीं चल सकते: सीढ़ियाँ, चट्टानें, कीचड़ और मलबा। इसका नुकसान जटिलता है। एक पहिएदार रोबोट स्वाभाविक रूप से स्थिर होता है। एक पैरदार रोबोट को हर कदम पर सक्रिय रूप से संतुलन बनाए रखना पड़ता है।
पैरों से चलने वाले रोबोटों पर शोध 1980 के दशक में एमआईटी में राइबर्ट की उछलने वाली मशीनों के साथ शुरू हुआ। होंडा की ASIMO और सोनी की AIBO ने इसका अनुसरण किया। बोस्टन डायनेमिक्स के BigDog, Spot और Atlas ने गतिशील गति को और आगे बढ़ाया, और Spot अब निरीक्षण और गश्ती कार्यों के लिए व्यावसायिक रूप से उपलब्ध है। नियंत्रण की समस्या कठिन है क्योंकि रोबोट अस्थिर है और जमीन अप्रत्याशित है।
पैर वाले रोबोट के प्रकार
- द्विपद: दो पैर, मनुष्य के समान, संतुलन बनाना कठिन।
- चौपाया: चार पैर, स्थिर, ऊबड़-खाबड़ इलाकों के लिए लोकप्रिय।
- षट्कोणीय फलक: छह पैर, बहुत स्थिर, धीमा।
- हाइब्रिड: पैरों पर पहिए, गति और चढ़ाई का संयोजन।
- हॉपर: एक पैर वाला, गतिकी के लिए अनुसंधान मंच।
पैरों वाले रोबोट उन जगहों पर बेहतरीन प्रदर्शन करते हैं जहां ज़मीन समतल नहीं होती। वे बाधाओं को पार कर सकते हैं, सीढ़ियाँ चढ़ सकते हैं और धक्कों से उबर सकते हैं। चिकनी सतहों पर पहिए वाले रोबोटों की तुलना में वे धीमे और कम कुशल होते हैं। नियंत्रण की चुनौती बहुत बड़ी है। हर कदम एक नियंत्रित गिरावट है। रोबोट को पैरों को रखने की योजना बनानी होती है, संतुलन बनाए रखना होता है और फिसलने या अप्रत्याशित संपर्क के अनुकूल होना होता है। पिछले दशक में मॉडल प्रेडिक्टिव कंट्रोल और रीइन्फोर्समेंट लर्निंग में हुई प्रगति ने पैरों वाले रोबोटों को काफी बेहतर बना दिया है। वे अभी पहिए वाले रोबोटों जितने आम नहीं हैं, लेकिन वे उन जगहों पर जा सकते हैं जहां पहिए नहीं जा सकते।
Comments
No comments yet. Be the first to share a thought.
Leave a comment