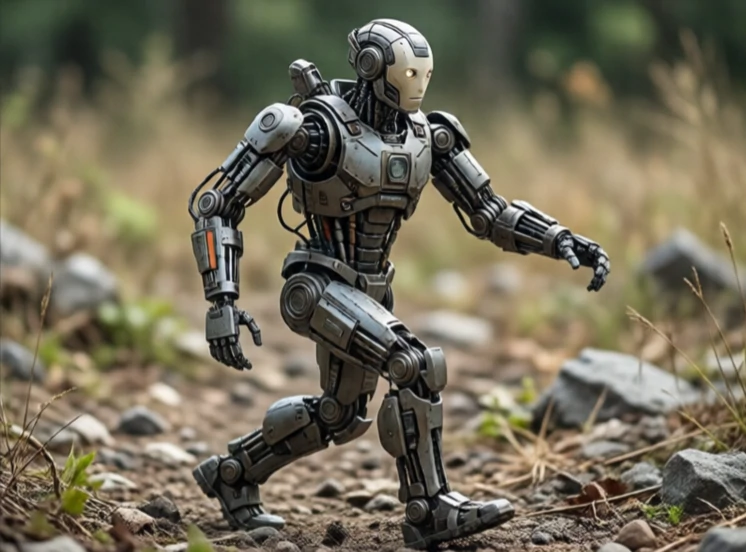
Ein Laufroboter bewegt sich auf mechanischen Beinen statt auf Rädern oder Ketten fort. Beine ermöglichen die Bewältigung von Gelände, das Räder nicht bewältigen können: Treppen, Felsen, Schlamm und Geröll. Der Nachteil ist die höhere Komplexität. Ein Radroboter ist von Natur aus stabil. Ein Laufroboter muss bei jedem Schritt aktiv das Gleichgewicht halten.
Die Forschung im Bereich der Fortbewegung auf Beinen nahm in den 1980er-Jahren mit Raiberts Hüpfmaschinen am MIT Fahrt auf. Hondas ASIMO und Sonys AIBO folgten. Boston Dynamics' BigDog, Spot und Atlas trieben die dynamische Bewegung weiter voran, und Spot ist mittlerweile kommerziell für Inspektions- und Patrouillenaufgaben erhältlich. Die Steuerung stellt eine Herausforderung dar, da der Roboter instabil ist und der Untergrund unberechenbar.
Beinroboter-Typen
- Zweibeinig: zweibeinig, menschenähnlich, schwer das Gleichgewicht zu halten.
- Vierbeiner: vier Beine, stabil, beliebt für unwegsames Gelände.
- Hexapod: sechs Beine, sehr stabil, langsam.
- Hybrid: Räder an Beinen, kombiniert Geschwindigkeit und Kletterfähigkeit.
- Hopper: Einbeinige Forschungsplattform für Dynamik.
Laufroboter sind besonders effektiv auf unebenem Gelände. Sie können Hindernisse überwinden, Treppen steigen und Stöße abfangen. Auf glatten Oberflächen sind sie jedoch langsamer und weniger effizient als Radroboter. Die Steuerung stellt eine enorme Herausforderung dar. Jeder Schritt ist ein kontrollierter Sturz. Der Roboter muss die Fußpositionierung planen, das Gleichgewicht halten und sich an Ausrutschen oder unerwarteten Kontakt anpassen. Fortschritte in der modellprädiktiven Steuerung und im bestärkenden Lernen haben Laufroboter im letzten Jahrzehnt deutlich verbessert. Sie sind zwar noch nicht so verbreitet wie Radroboter, erreichen aber Orte, die für Räder unzugänglich sind.
Comments
No comments yet. Be the first to share a thought.
Leave a comment